
[Estudio de Carcasa ] Evolución del mecanizado robótico.
Automatización del corte y rectificado de piezas fundidas de gran tamaño.
~Transformando el futuro del trabajo pesado con robots, sondas táctiles y control activo de la fuerza de cumplimiento~
Mesa de contenido
Entrevistado: Aichi Sangyo Co., Ltd.
La entrevista se realizó en colaboración con Aichi Sangyo Co., Ltd., con sede en Shinagawa, Tokio. (Se omiten los títulos honoríficos a continuación).
Además de su actividad principal de importación y venta de productos manufacturados, la empresa también destaca por proponer soluciones a través del desarrollo y el soporte técnico.
La empresa opera en diversos sectores, pero en este artículo nos centraremos en la sede de ingeniería (oficina de Sagamihara), que se encarga de la integración de sistemas robóticos. Como empresa comercial, importa máquinas de soldar, máquinas herramienta e impresoras 3D de metal, pero su mayor fortaleza reside en proponer soluciones de automatización que combinan productos avanzados con robótica.
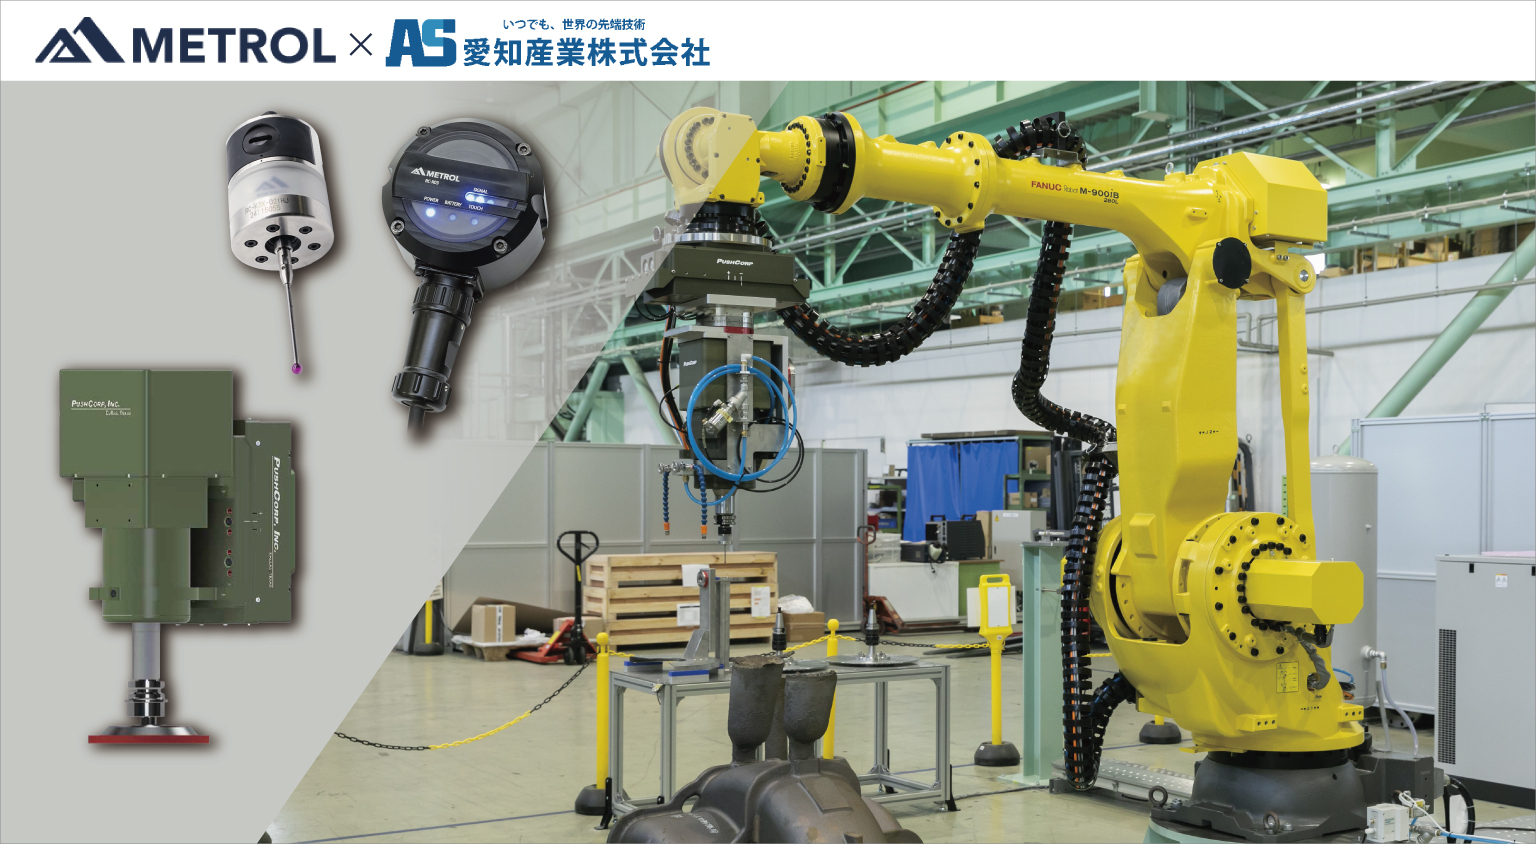
Un ejemplo que ilustra el enfoque de la empresa es su propuesta de utilizar el "Dispositivo de Control de Fuerza de Cumplimiento Activo" fabricado por la empresa estadounidense PushCorp. Los metales pueden mecanizarse montando el dispositivo PushCorp en un robot industrial y acoplándole abrasivos, herramientas de corte, fresas, etc.
El dispositivo PushCorp consta de un mecanismo deslizante capaz de ajustar y mantener una presión constante en cualquier posición, y un husillo servoaccionado que viene de serie con un vástago BT.
El mecanismo deslizante incorpora sensores de fuerza, aceleración y posición. Cuando la punta de la herramienta del husillo toca la superficie de la pieza de trabajo, recibe información de estos sensores para compensar las variaciones de carga debidas a la orientación, manteniendo así una presión constante.
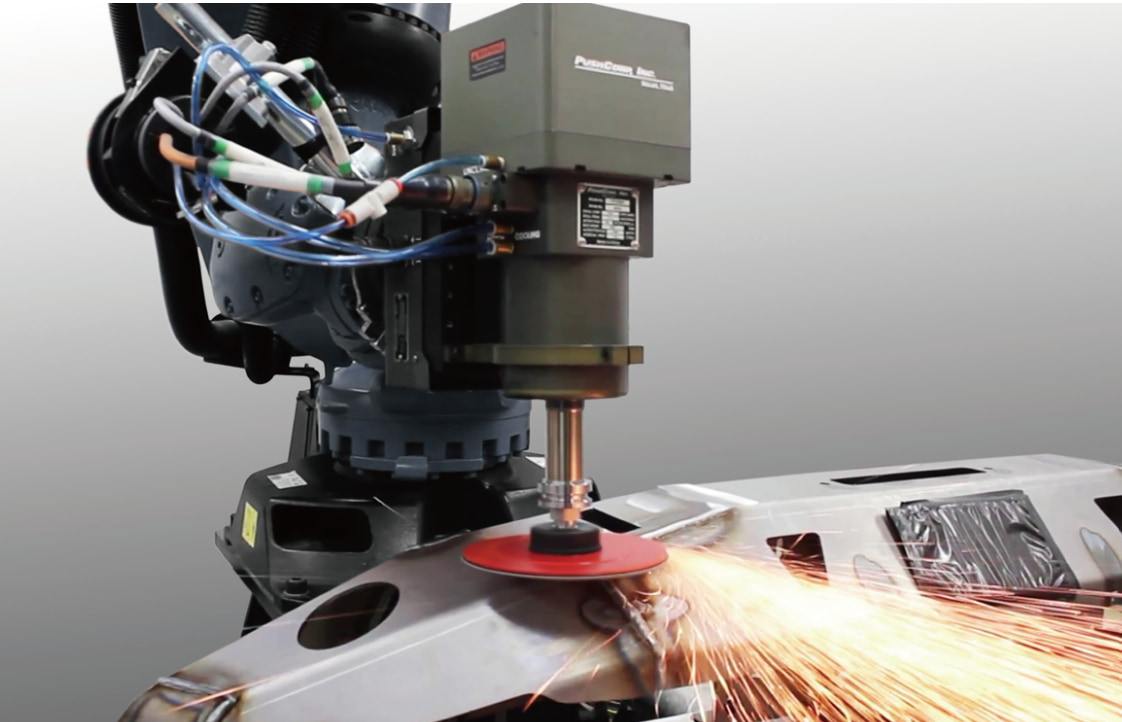
Como resultado, incluso si existen variaciones en la precisión de la trayectoria del robot o en las dimensiones externas entre las piezas, el dispositivo PushCorp puede realizar ajustes de forma flexible y completar el mecanizado . Además, el dispositivo presenta un tamaño compacto a pesar de su alta rigidez.
Sin embargo, para aprovechar al máximo el dispositivo PushCorp, se requieren equipos periféricos y de programación robótica . Aichi Sangyo cuenta con un Departamento de Fabricación de Sistemas en su sede central de ingeniería que funciona como integrador de sistemas, con una trayectoria comprobada en la entrega de sistemas integrados.
Kotaro Takemoto, líder del Grupo de Diseño Mecánico en la Sección de Diseño del departamento, dice:
Nos hemos adaptado con flexibilidad a las solicitudes de los clientes y a las piezas específicas que se deben mecanizar. Recientemente, hemos observado un creciente impulso en nuestros proyectos de automatización para el mecanizado de piezas grandes y la realización de operaciones peligrosas.
Reto: Corte y rectificado de piezas fundidas de gran tamaño.
Recientemente, la empresa fue consultada sobre la automatización del corte y el rectificado de piezas fundidas de gran tamaño.
Cada pieza fundida es única. Dado que la forma y la posición de cada pieza varían, la alineación dependía de la agudeza visual y la intuición de trabajadores cualificados.
Este trabajo impuso cargas significativas a los trabajadores, entre ellas:
- Alto riesgo , ya que los operarios manipulan directamente la maquinaria de corte.
- Errores humanos que dan lugar a una calidad inconsistente
- Manipulación laboriosa de piezas de trabajo grandes y pesadas para su procesamiento.
- Tiempo prolongado para el cambio de herramientas y la capacitación
- Incapacidad para lograr una fabricación de alta variedad y bajo volumen.
Ante la disminución del número de trabajadores cualificados , mantener los enfoques convencionales ya no es sostenible.
Resuelve el desafío con un innovador sistema de mecanizado robótico que utiliza una sonda táctil y un control activo de la fuerza de cumplimiento.
La solución propuesta para afrontar este desafío es un sistema de mecanizado robótico que combina el dispositivo de control de fuerza de cumplimiento activo de PushCorp con la sonda táctil 3D inalámbrica de Metrol, la “RC-K3X”.
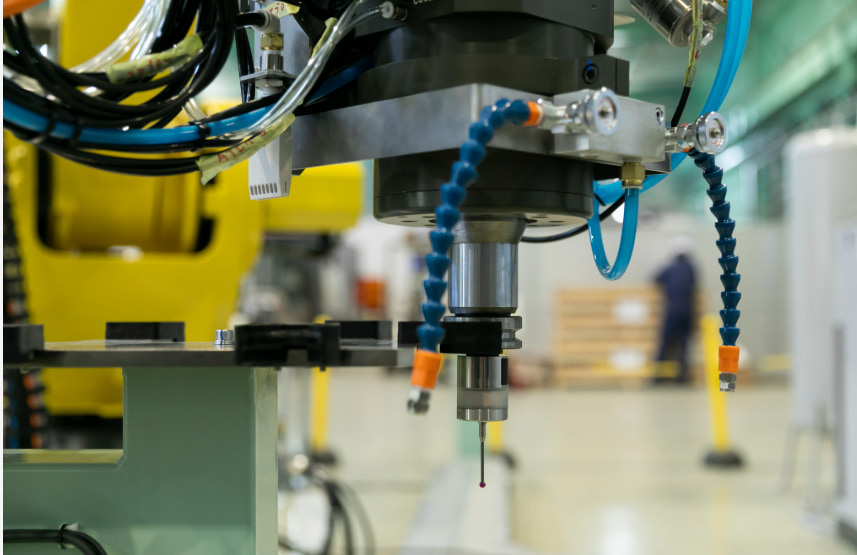
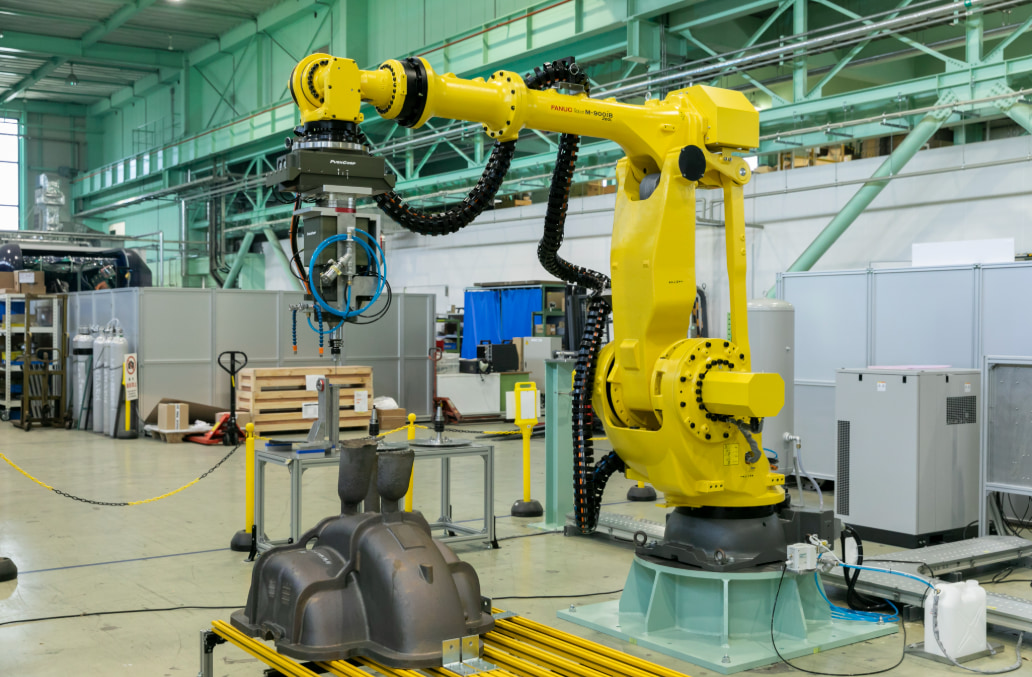
1. Monte la sonda táctil unida al vástago BT en el dispositivo PushCorp.
Las piezas que se van a cortar son pesadas y se transportan mediante grúas aéreas en la fábrica, lo que dificulta un posicionamiento de alta precisión. Crear plantillas específicas para el posicionamiento tampoco es práctico, ya que las formas de los productos de alta variedad y bajo volumen varían según las especificaciones, etc.
Por lo tanto, adoptamos el siguiente método: colocar la pieza de trabajo en el banco de trabajo antes del mecanizado, acoplar la sonda táctil RC-K3X al dispositivo PushCorp en la punta del brazo del robot para medir la pieza de trabajo, determinar su posición fija y corregir el programa de mecanizado en consecuencia.
2. Ajuste del Origen tocando la pieza de trabajo en 4 puntos con la sonda táctil.
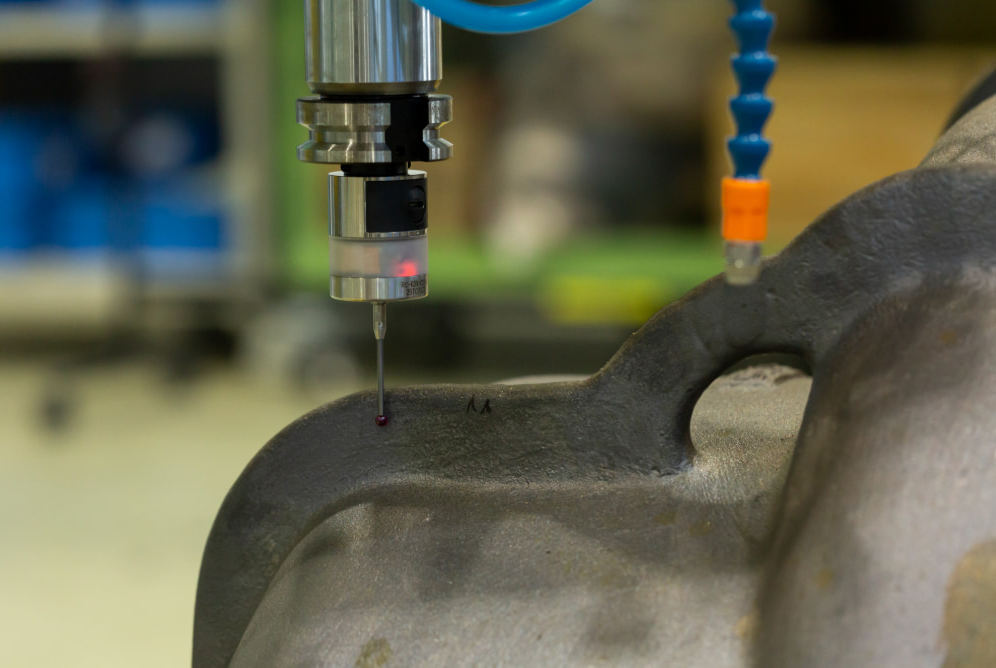
Tras conectar la sonda táctil, se toca la pieza en cuatro puntos y se ajusta el origen en función de los datos de medición. La trayectoria de corte se corrige automáticamente para adaptarse de forma flexible a las variaciones y desalineaciones de la pieza.
3. Cambie la herramienta de la sonda táctil a una sierra de punta para cortar el bebedero de fundición.
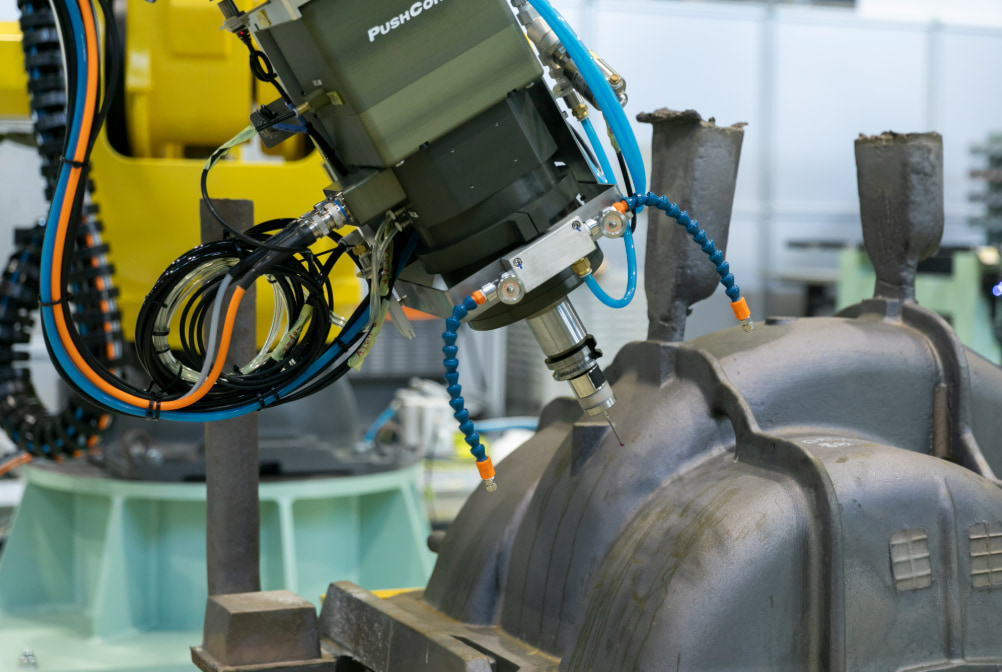
Posteriormente, se cambia la sonda táctil por una sierra de punta para cortar parte de la carcasa de hierro que aloja el impulsor de la bomba de GNL.
La carcasa se fabrica combinando dos piezas fundidas semicirculares de aproximadamente 1 metro de ancho, profundidad y altura. El material sobrante, como el bebedero que queda del proceso de vertido, se elimina mediante este sistema robótico.
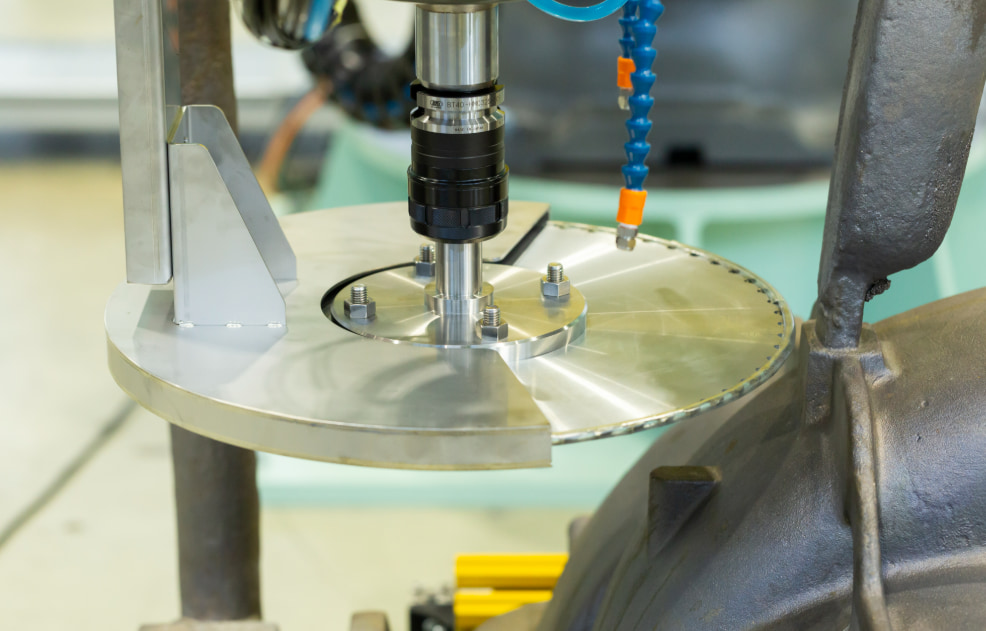
4. Cambie la herramienta de la sierra de punta a una piedra de amolar descentrada para amolar el área de corte.
Se deja un margen de aproximadamente 10 mm para evitar dañar las partes necesarias de la pieza. Finalmente, se cambia la sierra de punta por una piedra de amolar descentrada para afilar y dar el acabado final a la zona de corte.
El controlador de fuerza de cumplimiento activo de PushCorp permite que diversas herramientas se presionen contra una presión constante, adaptándose a las formas de las piezas de trabajo y a las irregularidades de la superficie para lograr un corte y un rectificado seguros y estables .
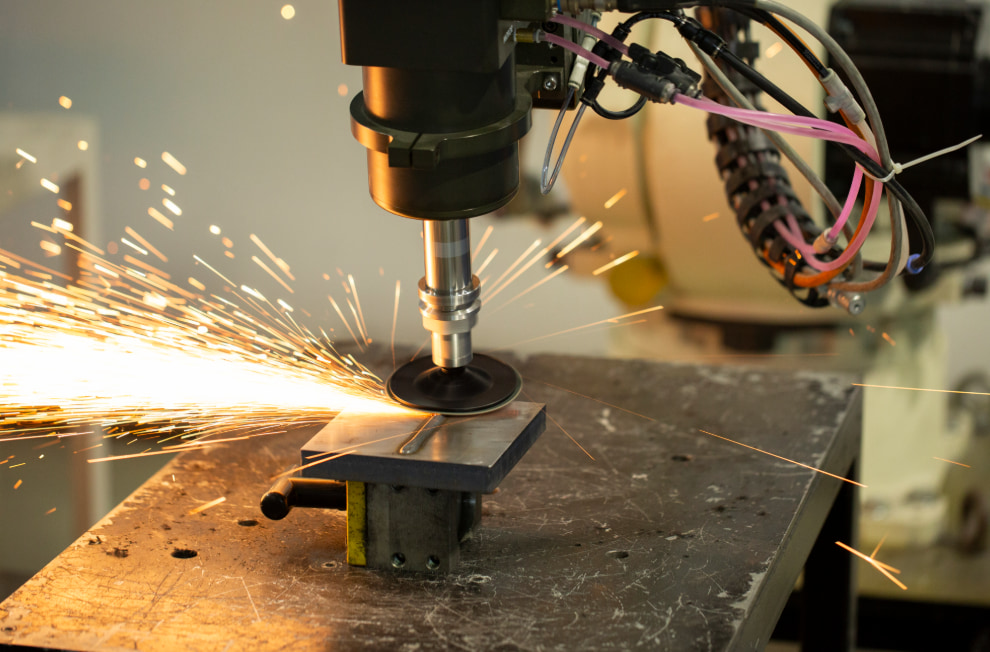
El proceso tradicional de "mover, medir, cortar y rectificar manualmente" ha cambiado a un proceso de posicionamiento con una sonda táctil y corte y rectificado automáticos con un robot.
[Vídeo de referencia] Innovación en el mecanizado robótico posible gracias a una sonda táctil y un dispositivo de control de fuerza de cumplimiento activo.
¿Por qué se eligió la sonda táctil RC-K3X de METROL?
Compatibilidad con Vástago BT
El husillo servo de PushCorp utiliza un vástago BT, un portaherramientas estándar, para acoplar diversas herramientas. Por ejemplo, este sistema utiliza un cono de eje BT40. En cambio, el RC-K3X también es compatible con vástagos BT, y el hecho de que pudiera adquirirse y utilizarse tal cual fue un factor decisivo.
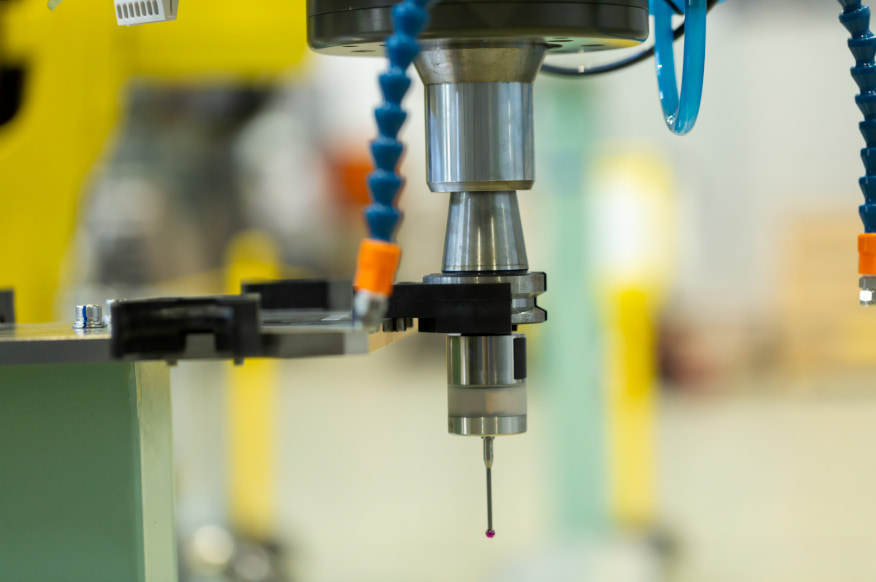
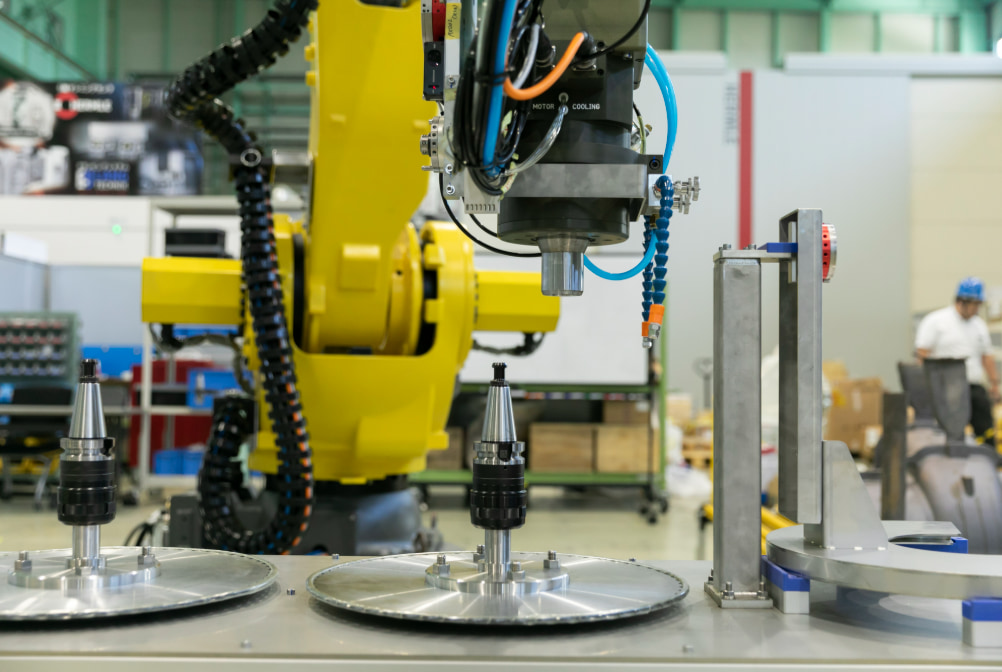
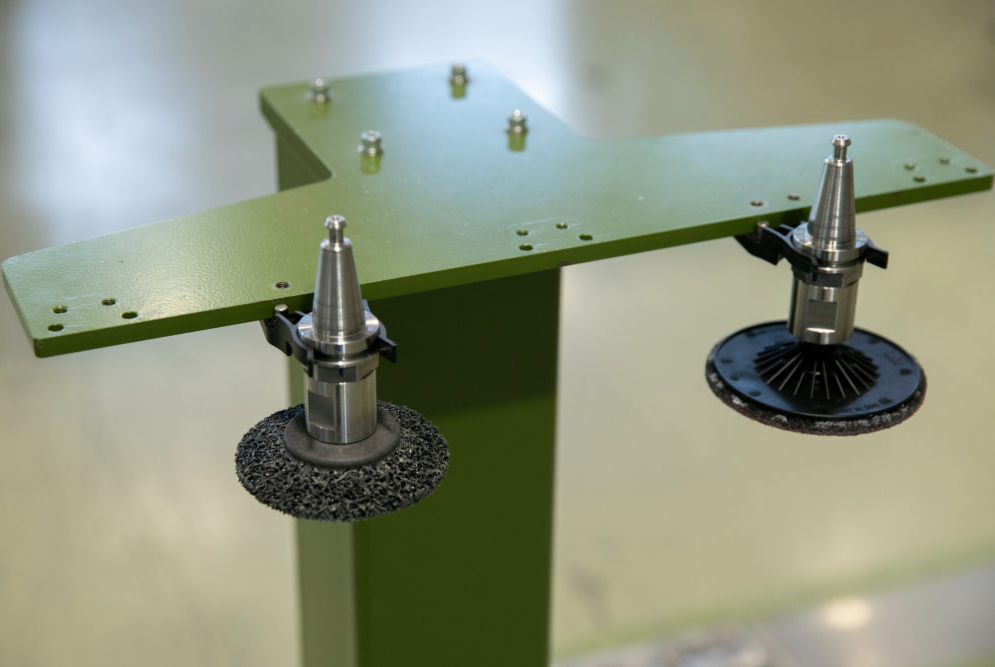
Diseño inalámbrico para una fácil integración.
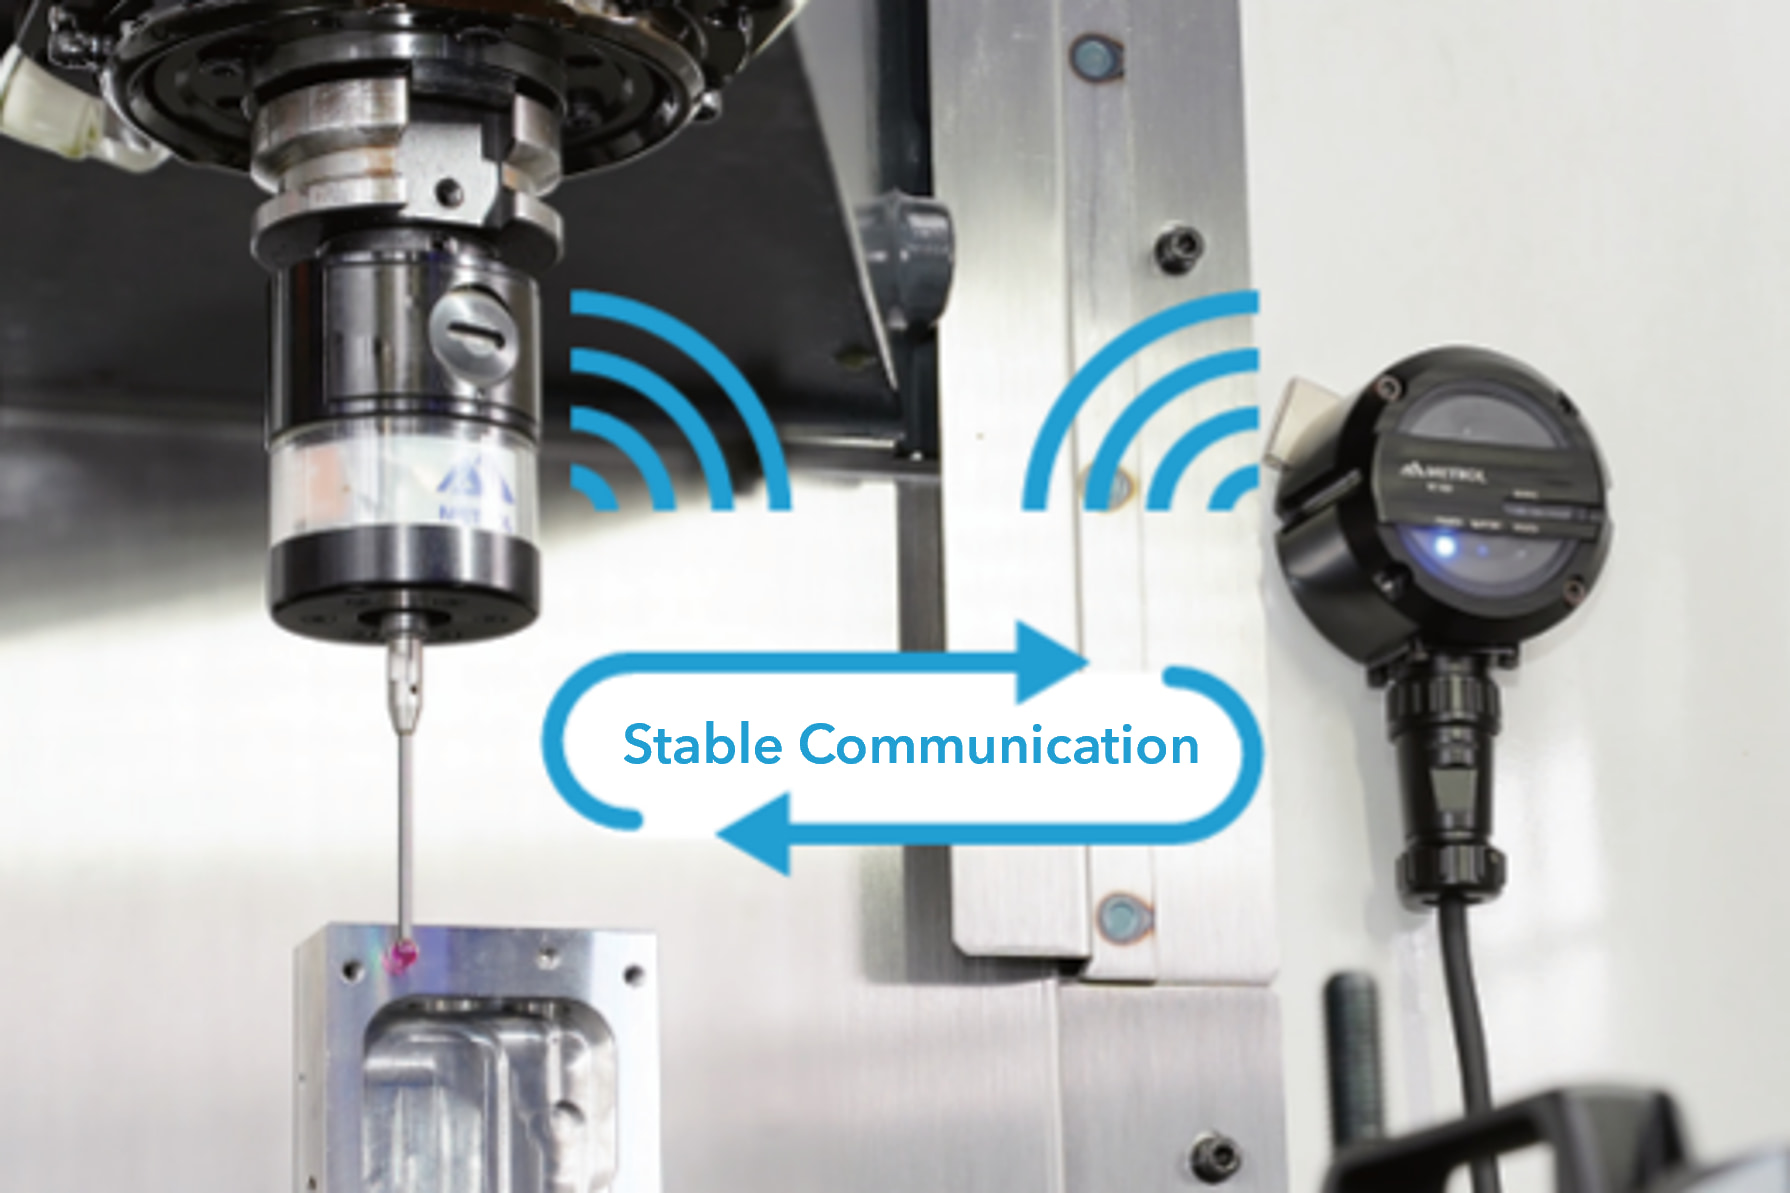
Otro factor clave es que es inalámbrico. Los robots tienen un alto grado de libertad en sus partes móviles, lo que dificulta el tendido de cables con sistemas alámbricos.
Incluso en lugares propensos a interferencias de Wi-Fi/Bluetooth o rodeados de obstáculos que pueden dificultar la precisión, el RC-K3X logra una repetibilidad estable de 1 μm (2σ) gracias a un rendimiento inalámbrico altamente fiable basado en un método de comunicación propietario .
Medición Contacto que no se ve afectada por la rugosidad de la superficie ni por el brillo metálico.
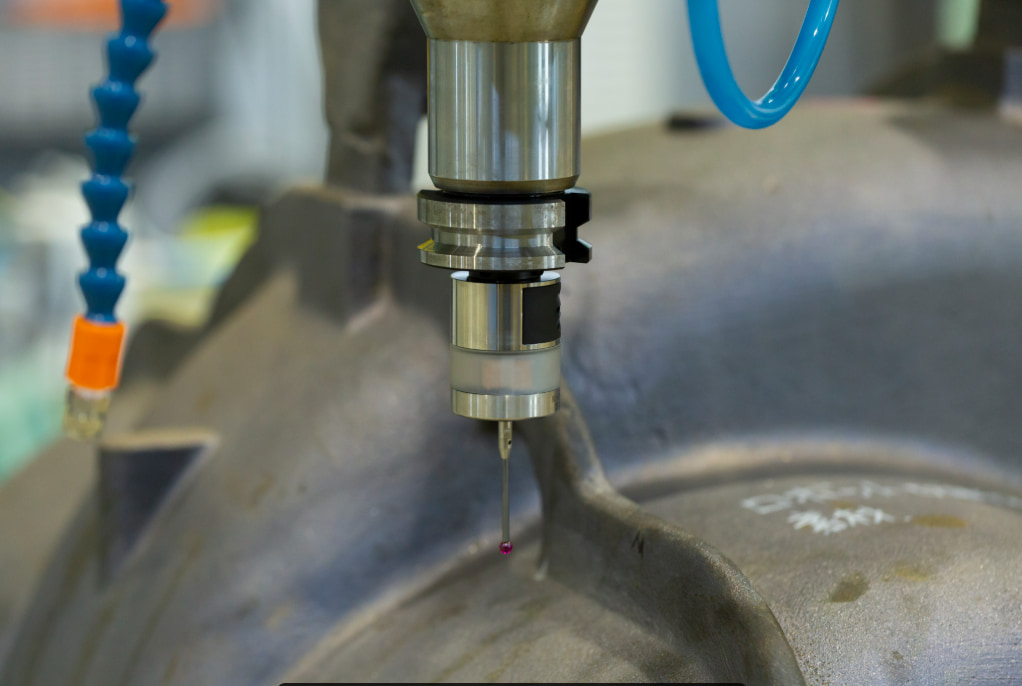
El método de medición por contacto también fue un factor decisivo. Se consideraron dispositivos de medición láser, pero se optó por un dispositivo de contacto para evitar posibles interferencias de factores externos como la rugosidad superficial y el brillo metálico de las piezas fundidas, así como la luminosidad dentro de la fábrica.
El dispositivo de contacto también resultó útil para ajustar con precisión el programa operativo mientras el robot estaba en movimiento. Dado que se observa desde fuera de la valla de seguridad, el ajuste fino se realiza mediante el control remoto del panel de programación.
Incluso en tales circunstancias, el sensor de contacto RC-K3X facilita la confirmación visual del contacto físico con la pieza de trabajo.
Precio asequible y fiabilidad exclusivos de la fabricación japonesa.
El precio asequible y el sistema de soporte fiable, características propias de la fabricación japonesa, también fueron factores decisivos.
“En una feria, los empleados de METROL nos presentaron una propuesta y los resultados de nuestra evaluación fueron muy positivos. El precio era asequible y, al tratarse de un fabricante nacional, nos sentimos seguros de su sistema de soporte, así que decidimos sin dudarlo”, declaró el líder Takemoto, compartiendo estas palabras alentadoras.
Muchos usuarios experimentan fallos en las sondas táctiles debido a colisiones . Esto convierte la asequibilidad en un factor crucial para un funcionamiento sostenible.
¿Cuáles son los resultados esperados tras la implementación?
Se espera que la implementación de este sistema de mecanizado robótico, que cuenta con una sonda táctil y un dispositivo de control de fuerza de cumplimiento activo, proporcione los siguientes resultados:
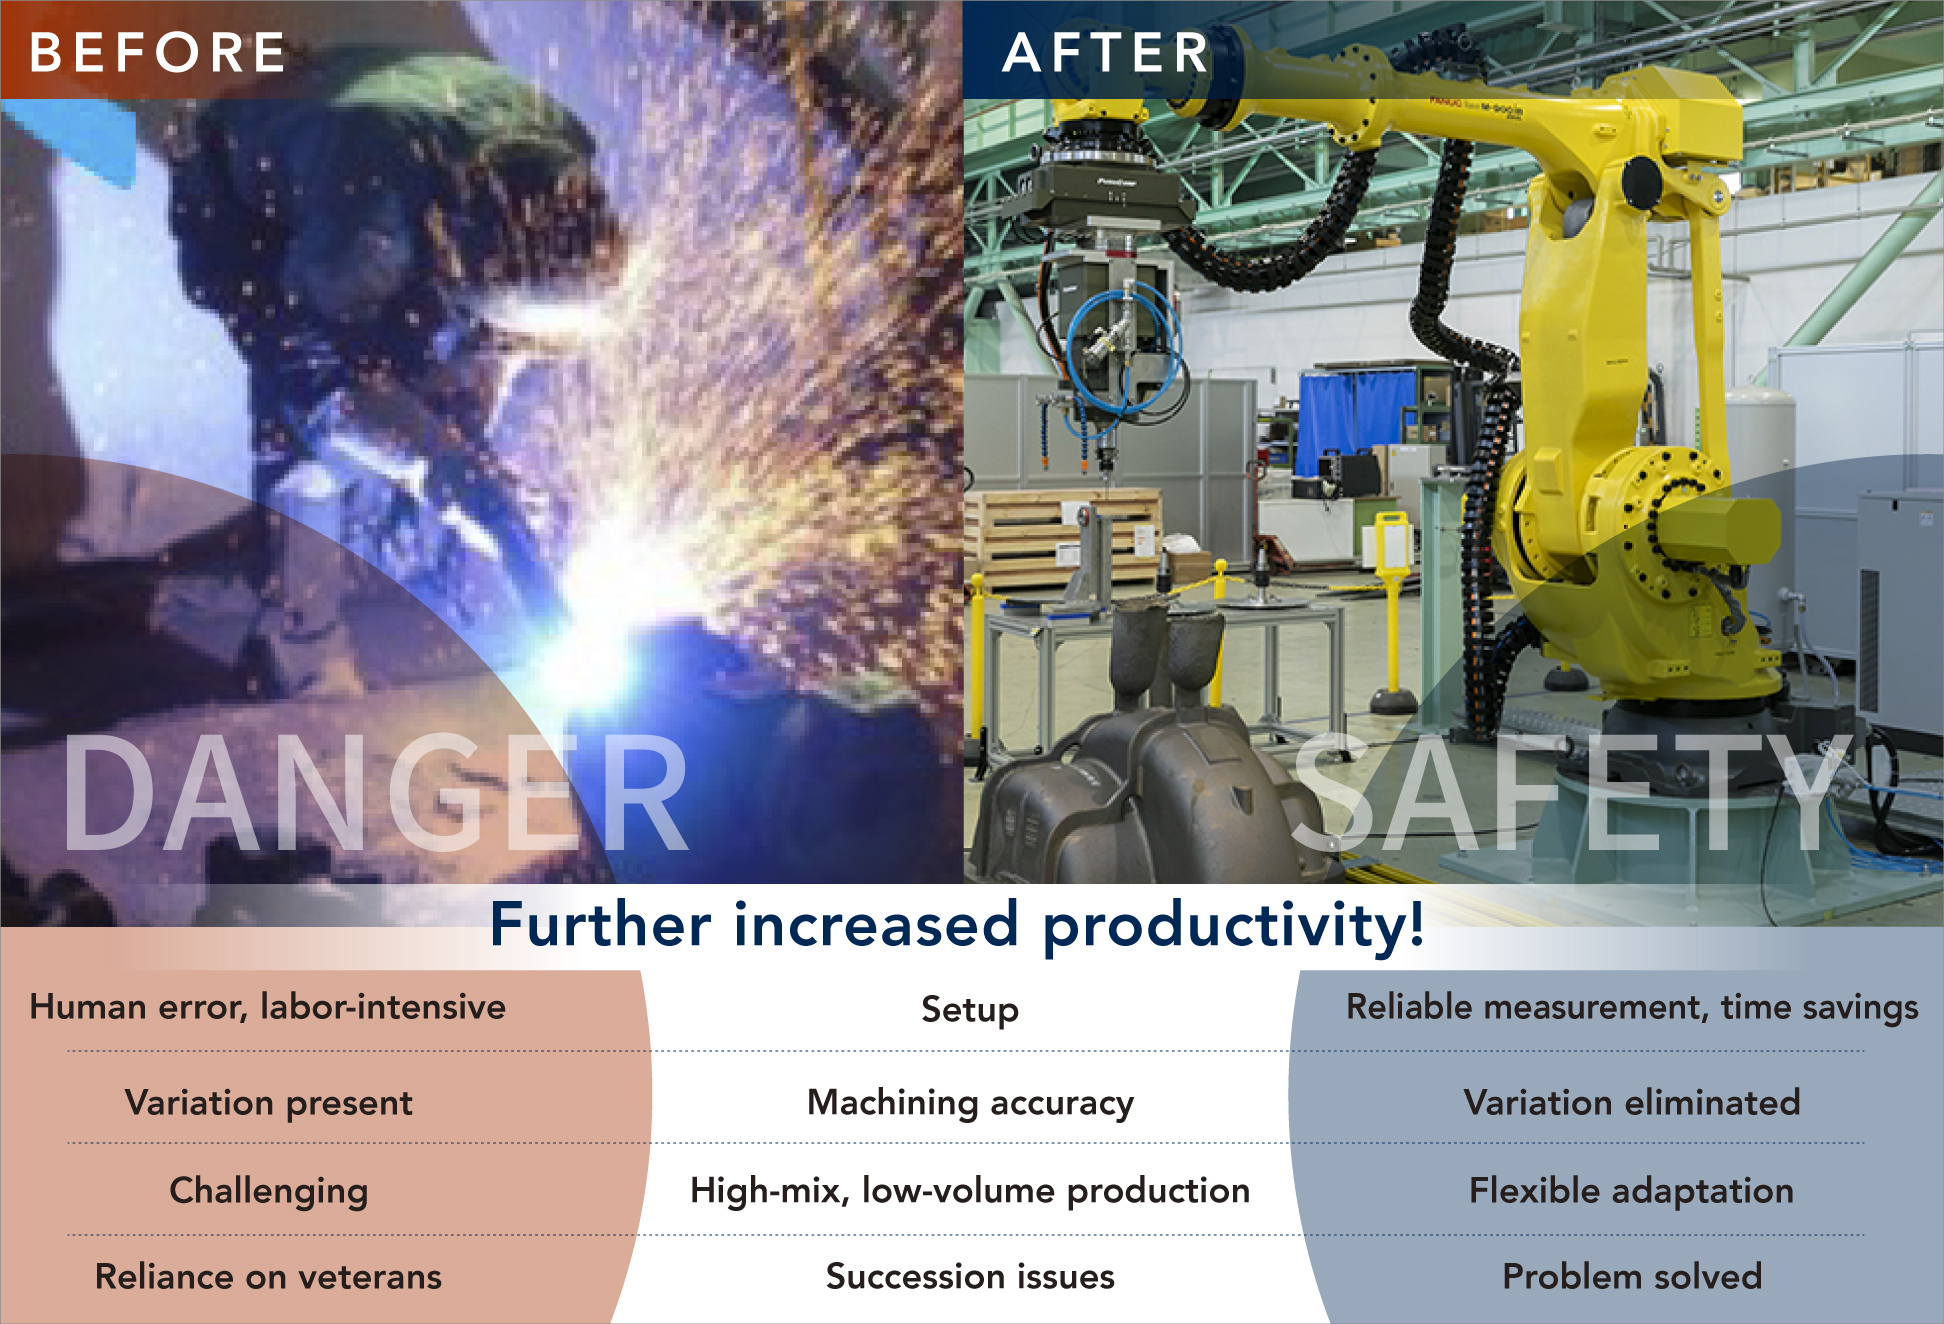
¡El mejor resultado esperado es una mejora significativa en la seguridad!
Además de la seguridad, cabe esperar diversas mejoras en la productividad.
- Configuración: La medición fiable basada en sensores elimina el error humano y reduce el tiempo de configuración.
- Precisión de mecanizado: Elimina la variación humana para lograr una precisión de mecanizado estable.
- Flexibilidad: La configuración automatizada del origen de la pieza, el cambio de herramientas y el mecanizado permiten una adaptación flexible a la producción de alta variedad y bajo volumen.
- Transferencia de habilidades: Resuelve el problema de la dependencia de los veteranos para la transferencia de habilidades.
[Perspectivas futuras] Acabado de cordones de soldadura y rectificado de precisión de componentes grandes
La combinación del RC-K3X y PushCorp ofrece un potencial aún mayor para futuras aplicaciones.
Por ejemplo,
- Acabado del cordón de soldadura: Mida las protuberancias con la RC-K3X y procéselas a la presión de rectificado óptima.
- Componentes aeronáuticos y aeroespaciales: Manipular componentes de gran tamaño no aptos para el mecanizado.
- Aplicaciones comprobadas en la molienda fina y la eliminación de incrustaciones de diversos materiales.
P. Cuéntenos sobre su visión para el desarrollo futuro.
Takemoto, líder de Aichi Sangyo Co., Ltd.
“En nuestra aplicación actual, aún no hemos aprovechado al máximo la repetibilidad de 1 μm (2σ) del RC-K3X. Queremos construir un sistema que realmente saque partido de esta capacidad.”
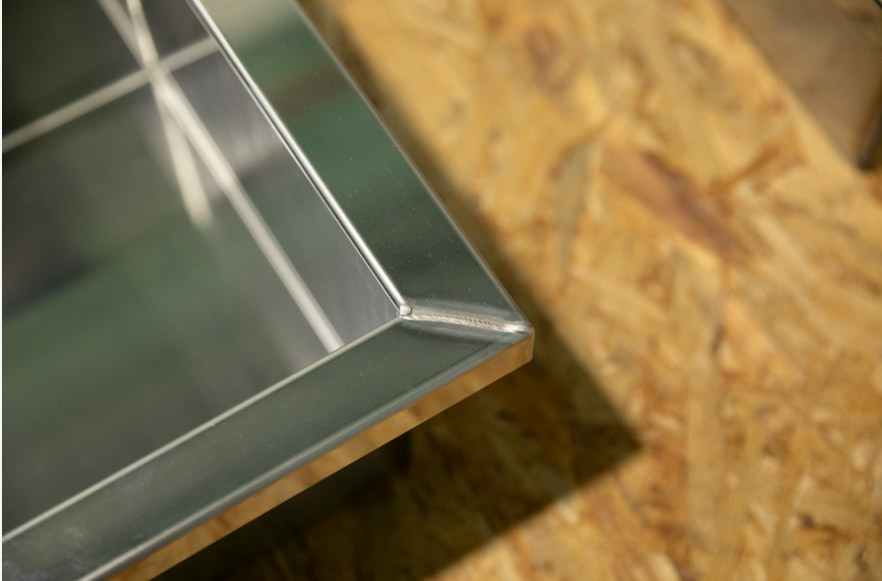
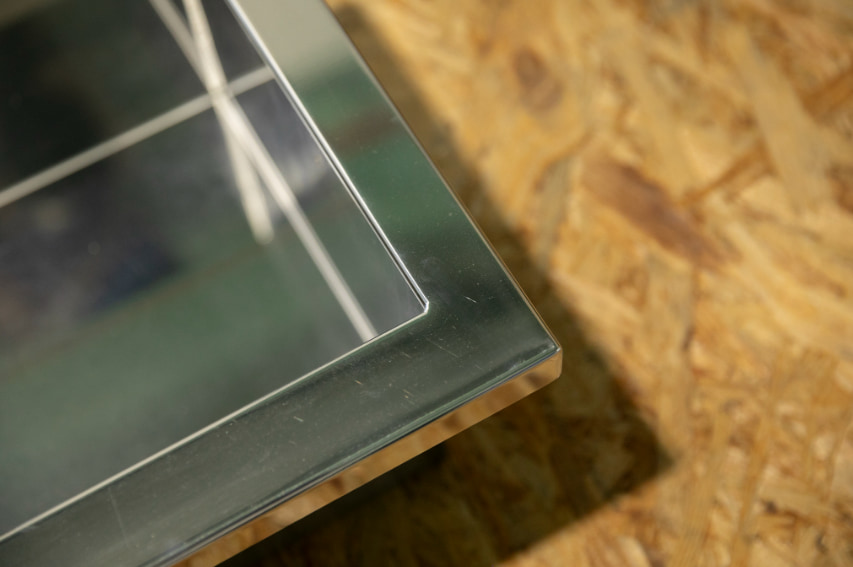
“Un concepto que estamos explorando es el acabado posterior a la soldadura ”. Al soldar con un metal de aporte para unir, se forma una protuberancia en forma de torta de pescado conocida como “ cordón de soldadura ”. El dispositivo PushCorp se utiliza para lijar esta protuberancia y lograr un acabado de espejo.
Sin embargo, ajustamos la fuerza de presión por seguridad para no dañar nada más que la protuberancia.
Creemos que al medir la altura y el ancho del cordón con el RC-K3X antes del rectificado, podemos optimizar la fuerza de presión, mejorando así la eficiencia de producción y la precisión del mecanizado. Gracias al desarrollo de este sistema, vemos un gran potencial para la combinación de PushCorp y la sonda táctil RC-K3X en diversas aplicaciones, especialmente en sistemas robóticos de corte, mecanizado y rectificado, donde la precisión ha sido un obstáculo para la automatización. Consúltenos para este tipo de proyectos.
Integrador de sistemas con amplia experiencia en el sector que proporciona soporte integral para la automatización.
Este sistema fue construido por Aichi Sangyo , una empresa de comercio de importación con capacidad de ingeniería propia.
Aprovechando su amplia experiencia en el control de robots mediante el dispositivo controlador de fuerza de cumplimiento activo de PushCorp, la empresa ofrece un soporte integral para:
- Construcción de sistemas robóticos
- Creación y personalización de programas
- Capacitación operativa y asistencia para la puesta en marcha del personal en planta.
La empresa goza de una sólida reputación por "ofrecer la solución óptima adaptada al emplazamiento una vez que se le encomienda una tarea".
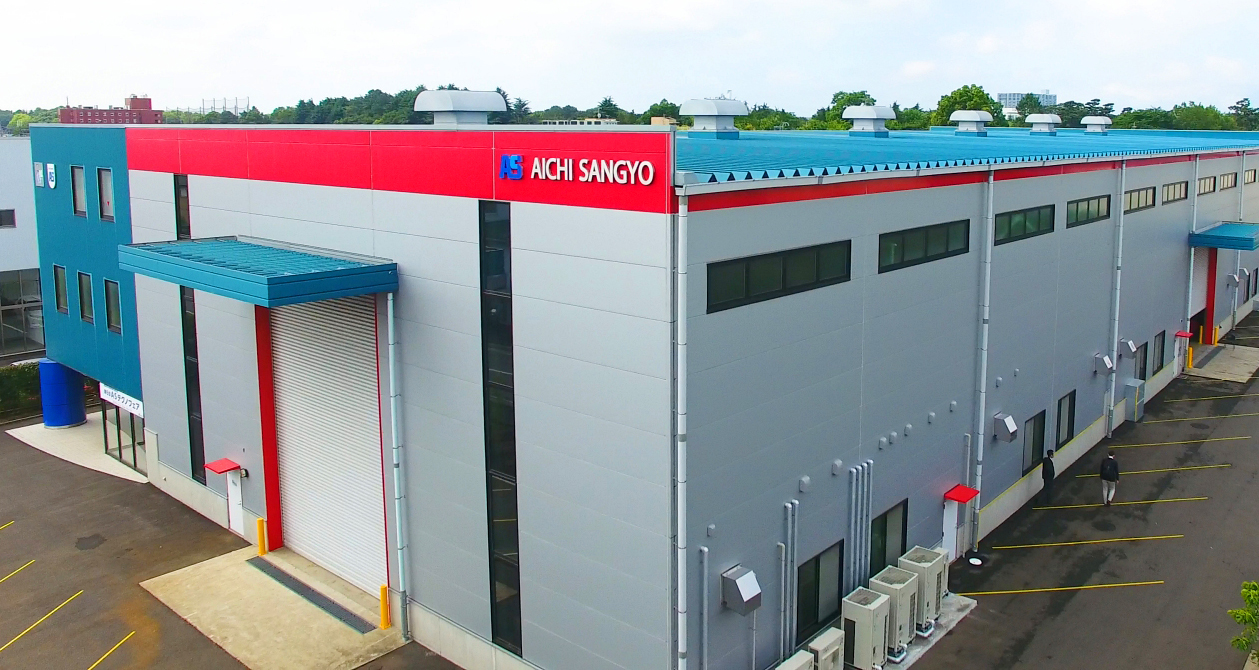
Colaboración en la entrevista: Aichi Sangyo Co., Ltd.
Producto presentado por Aichi Sangyo Co., Ltd.: Dispositivo controlador de fuerza de cumplimiento activo de PushCorp.
Los productos presentados en este estudio de caso
Sonda táctil inalámbrica de alta precisión

La serie RC-K3X es un sensor táctil 3D inalámbrico de fabricación japonesa que se monta dentro de máquinas herramienta CNC, como centros de mecanizado, para medir las dimensiones de las piezas mecanizadas.
Mediante comunicación inalámbrica, el receptor transmite las señales de medición de la sonda a la máquina.
