
¿Qué es un sistema de enseñanza con coste cero que utiliza sondas táctiles?
Debido a la escasez de mano de obra y al aumento de la eficiencia laboral, cada vez se implementan más "robots cooperativos" que pueden trabajar junto a los humanos en los procesos de mecanizado e inspección.
En los últimos años, se ha exigido a los robots que realicen no solo tareas sencillas como el transporte, sino también tareas más avanzadas como el corte y la soldadura.
METROL desarrolla y comercializa sondas táctiles 3D para robots [serie K3M].
Estos sensores han sido utilizados por diversos robots industriales, máquinas herramienta e integradores de sistemas robóticos durante más de 20 años.
En este artículo, analizaremos los dos puntos principales siguientes:
- Características de las sondas táctiles de la serie K3M
- Este sistema automatiza el “trabajo docente”, que se ha convertido en un cuello de botella en la automatización.
*El sistema presentado en este artículo es fruto de una colaboración con el integrador de sistemas robóticos Takamaru Kogyo Co. Ltd.
Mesa de contenido
Características principales de la sonda táctil K3M para robots
En primer lugar, vamos a presentar la sonda táctil K3M .
【 Aplicaciones principales】
- Detección de la posición de la pieza de trabajo antes del mecanizado o la soldadura.
- Comprobación de la posición y profundidad de los agujeros en las piezas de trabajo.
- Compensación de posición de las piezas de trabajo
- Confirmación del diámetro interior, la forma exterior y el paralelismo.
【 Características principales】
- El robot y la sonda automatizan el posicionamiento de las piezas antes del mecanizado.
- La sonda táctil para robots puede detectar incluso cuando se utiliza a altas velocidades. Esto mejora la eficiencia del trabajo.
- Existen diversas líneas de productos disponibles según los requisitos de precisión del usuario.
【Equipo a instalar en 】
- Robot de soldadura
- Máquina de corte por láser/plasma
- Robots colaborativos (robots universales)
- rectificadora CNC
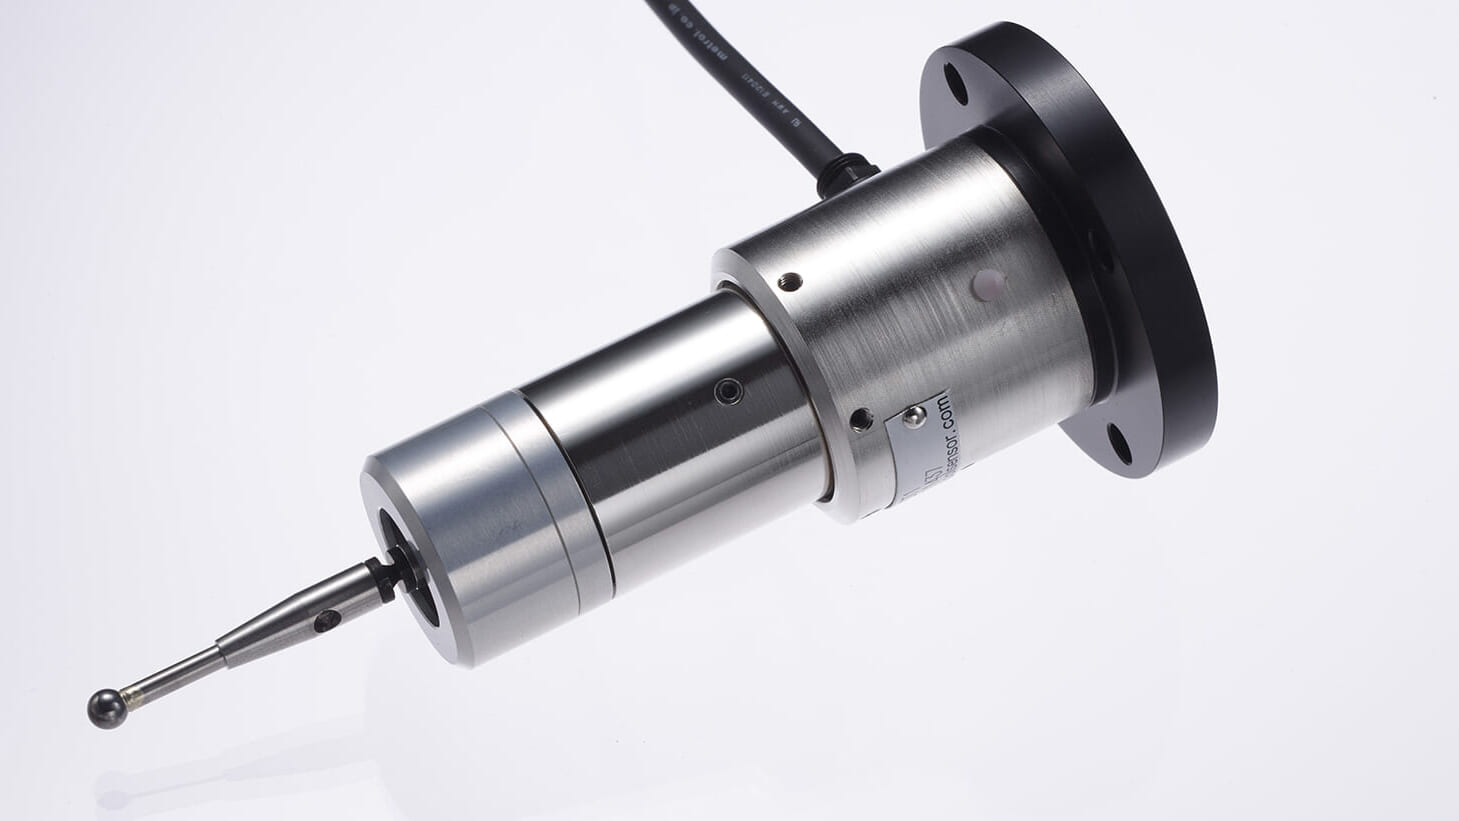
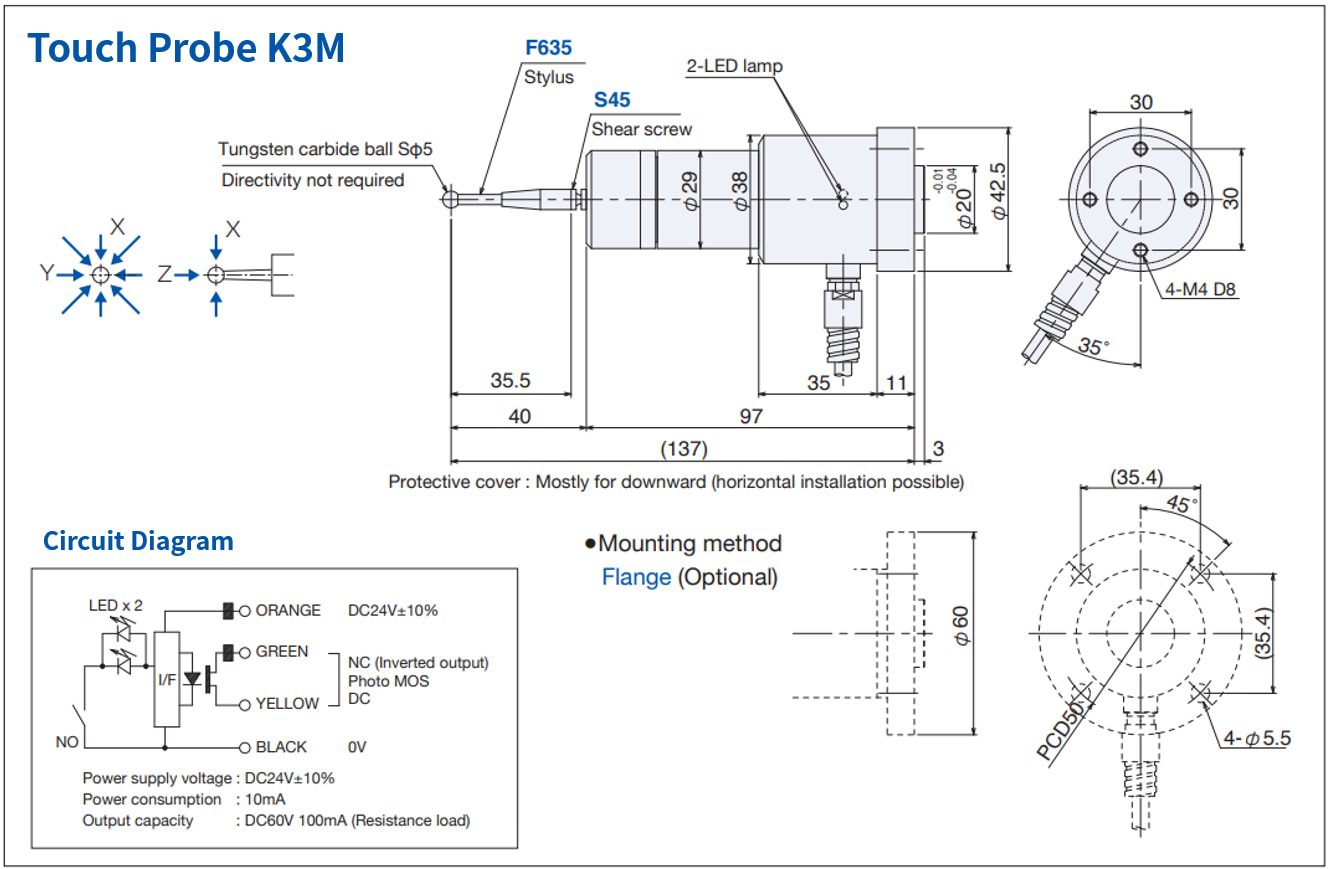
| Estructura de contacto | NO (normalmente abierto) |
|---|---|
| Repetibilidad del Punto de funcionamiento | 0,01 - 0,03 mm (dependiendo de la velocidad de funcionamiento) |
| Estructura de protección | IP67 |
| Capacidad de contacto | 5V CC - 24V CC Corriente continua de 10 mA o menos (corriente de arranque de 20 mA o menos) |
Cómo instalar una sonda táctil para un robot
METROL se complace en presentarle a un integrador de sistemas para la instalación de sondas táctiles.
No dude en ponerse en contacto con nosotros si está considerando otros usos además del caso de estudio mencionado anteriormente.
También se ofrecen servicios de consulta técnica en línea a través de Zoom, Skype u otros servicios en línea.
La misión de la automatización y las Funcionamiento no tripuladas
- Funcionamiento las 24 horas de las líneas de producción (aumento de la productividad)
- Eliminar la variabilidad laboral, mejorar la eficiencia y la calidad del trabajo.
- Reducción de los costos de contratación y operación mediante la obtención de mano de obra para operaciones peligrosas.
- Asegurar los recursos permitiendo que los trabajadores se centren en tareas de alto valor añadido.
Para lograr estos objetivos, se están implementando cada vez más robots industriales, como los robots de soldadura.
En los últimos años, a medida que se ha vuelto cada vez más difícil conseguir trabajadores, estas tareas son peligrosas y pesadas, y la necesidad de "pasar de los humanos a los robots industriales" ha ido en aumento.
En particular, las siguientes tareas son ejemplos de implementación.
【Propósito de la implementación del robot】
• Trabajo de transporte
• Trabajos de soldadura
• Trabajos de corte y perforación
·Caza de focas
• Recubrimiento/Pintura
Desafíos tras la implementación de robots industriales
La automatización requiere un proceso de "enseñanza" para que los robots memoricen los movimientos de trabajo.
Sin embargo, la enseñanza es una tarea difícil y, por lo tanto, a menudo surge el problema de no poder crear programas de operación de robots y de no contar con suficiente personal docente.
Para operaciones sencillas de transporte, el robot puede memorizar el movimiento mediante enseñanza directa.
Por otro lado, para tareas que requieren precisión, como el posicionamiento de puntos de mecanizado y operaciones de detección, se necesita formación avanzada. La subcontratación de la formación, que es una tarea difícil, resulta costosa.
¿Es realmente posible ahorrar mano de obra y horas de trabajo en tareas docentes difíciles?
【Objetivo】 Automatizar el trabajo con robots.
【Desafíos】 Es necesario crear programas complejos para la automatización.
Producción interna: Sin personal docente, formación que consume mucho tiempo.
Subcontratación a integradores externos: alto costo
【Necesidades】 Minimizar las horas de enseñanza
¿Qué es un sistema de enseñanza simplificado que NO requiere ningún proceso de enseñanza?
Aquí se muestra un ejemplo del corte de una placa de espejo (pieza de trabajo con superficie curva) utilizando nuestra sonda táctil K3M sin necesidad de ningún tipo de programación.
Desafíos de la automatización mediante métodos convencionales
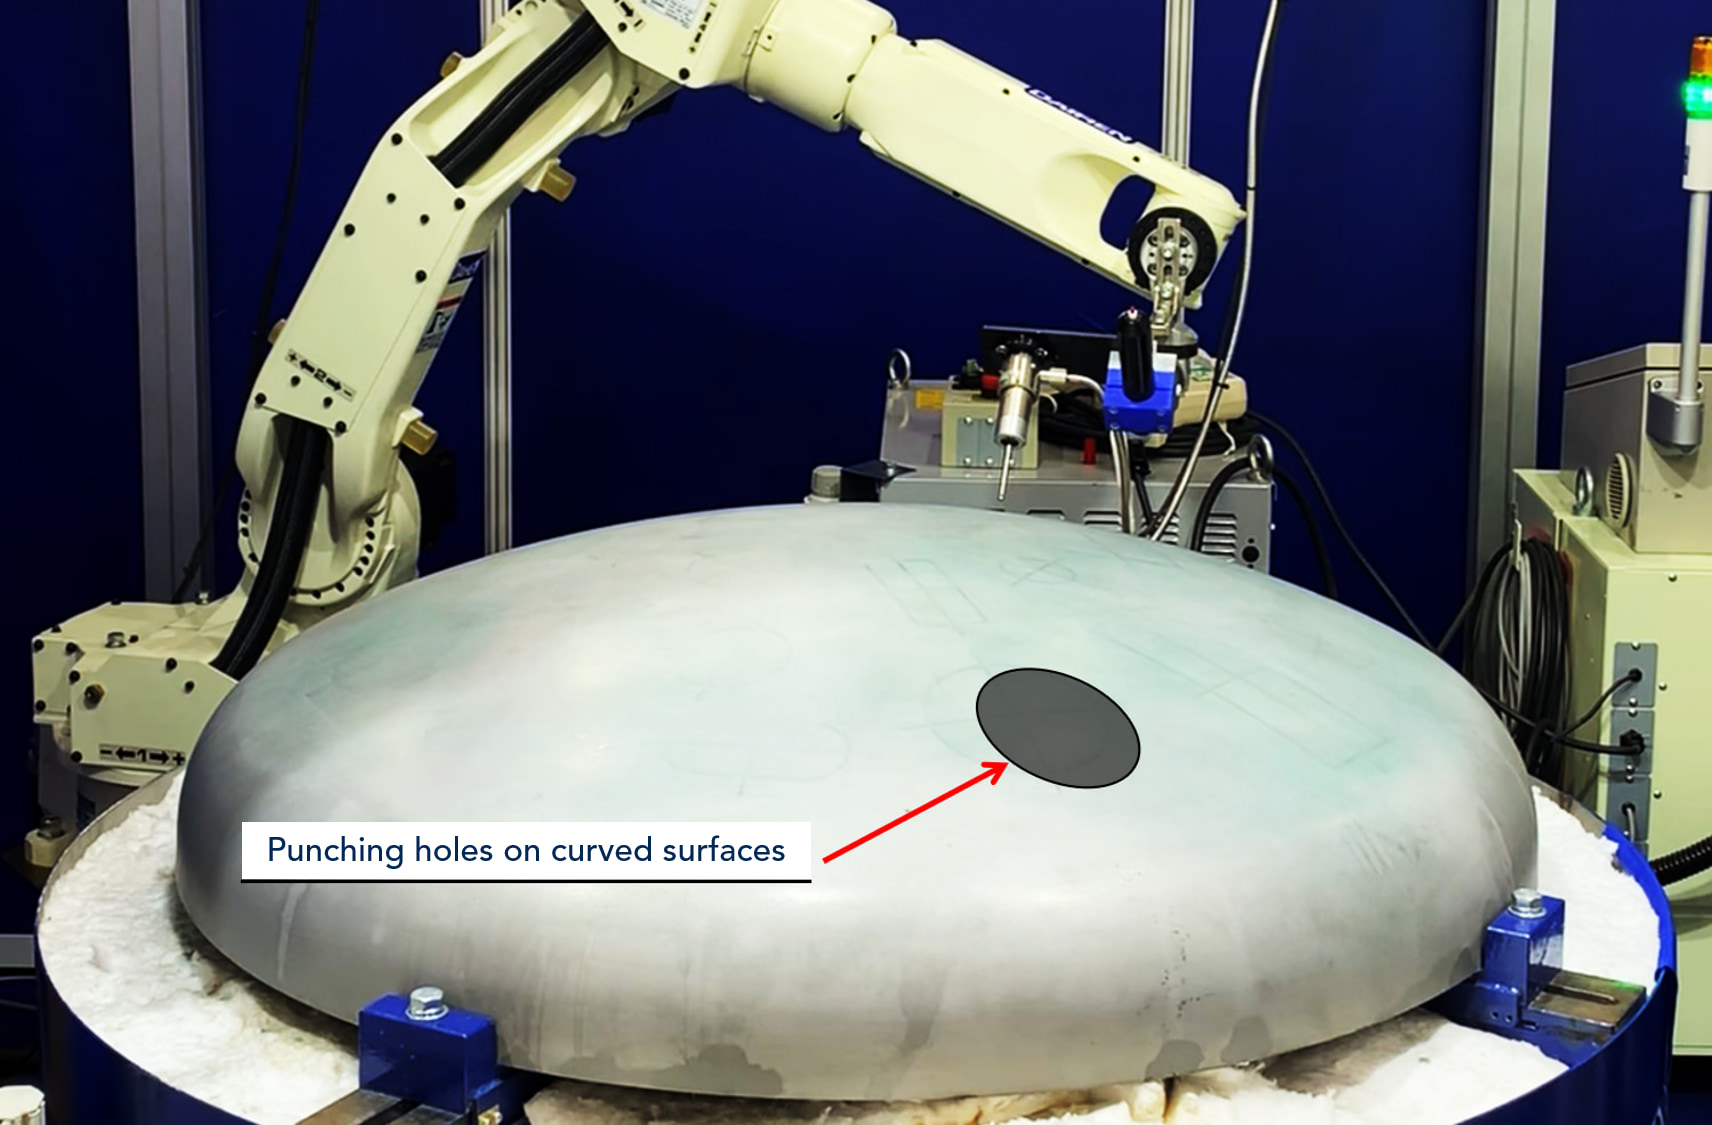
Tradicionalmente, se utilizaron los siguientes métodos (1) y (2).
(1) Soldadura y corte después de dibujar manualmente las líneas de los agujeros de corte en la superficie tridimensional de la pieza de trabajo.
(2) Preparar los datos de la pieza de trabajo a procesar utilizando CAD 3D, programar los datos y soldar y cortar la pieza de trabajo utilizando un robot.
Existen tres desafíos de la automatización mediante métodos convencionales.
- Dificultad para crear patrones debido a la gran variedad de piezas y el bajo volumen de producción.
- Existe un error entre el dibujo CAD de la pieza y las dimensiones de la pieza real.
- La necesidad de dibujar un plano CAD en 3D y crear un programa complejo para operar el robot dentro del plano.
Esquema del “SISTEMA DE ENSEÑANZA CERO” de TAKAMARU ENGINEERS CO.,LTD.
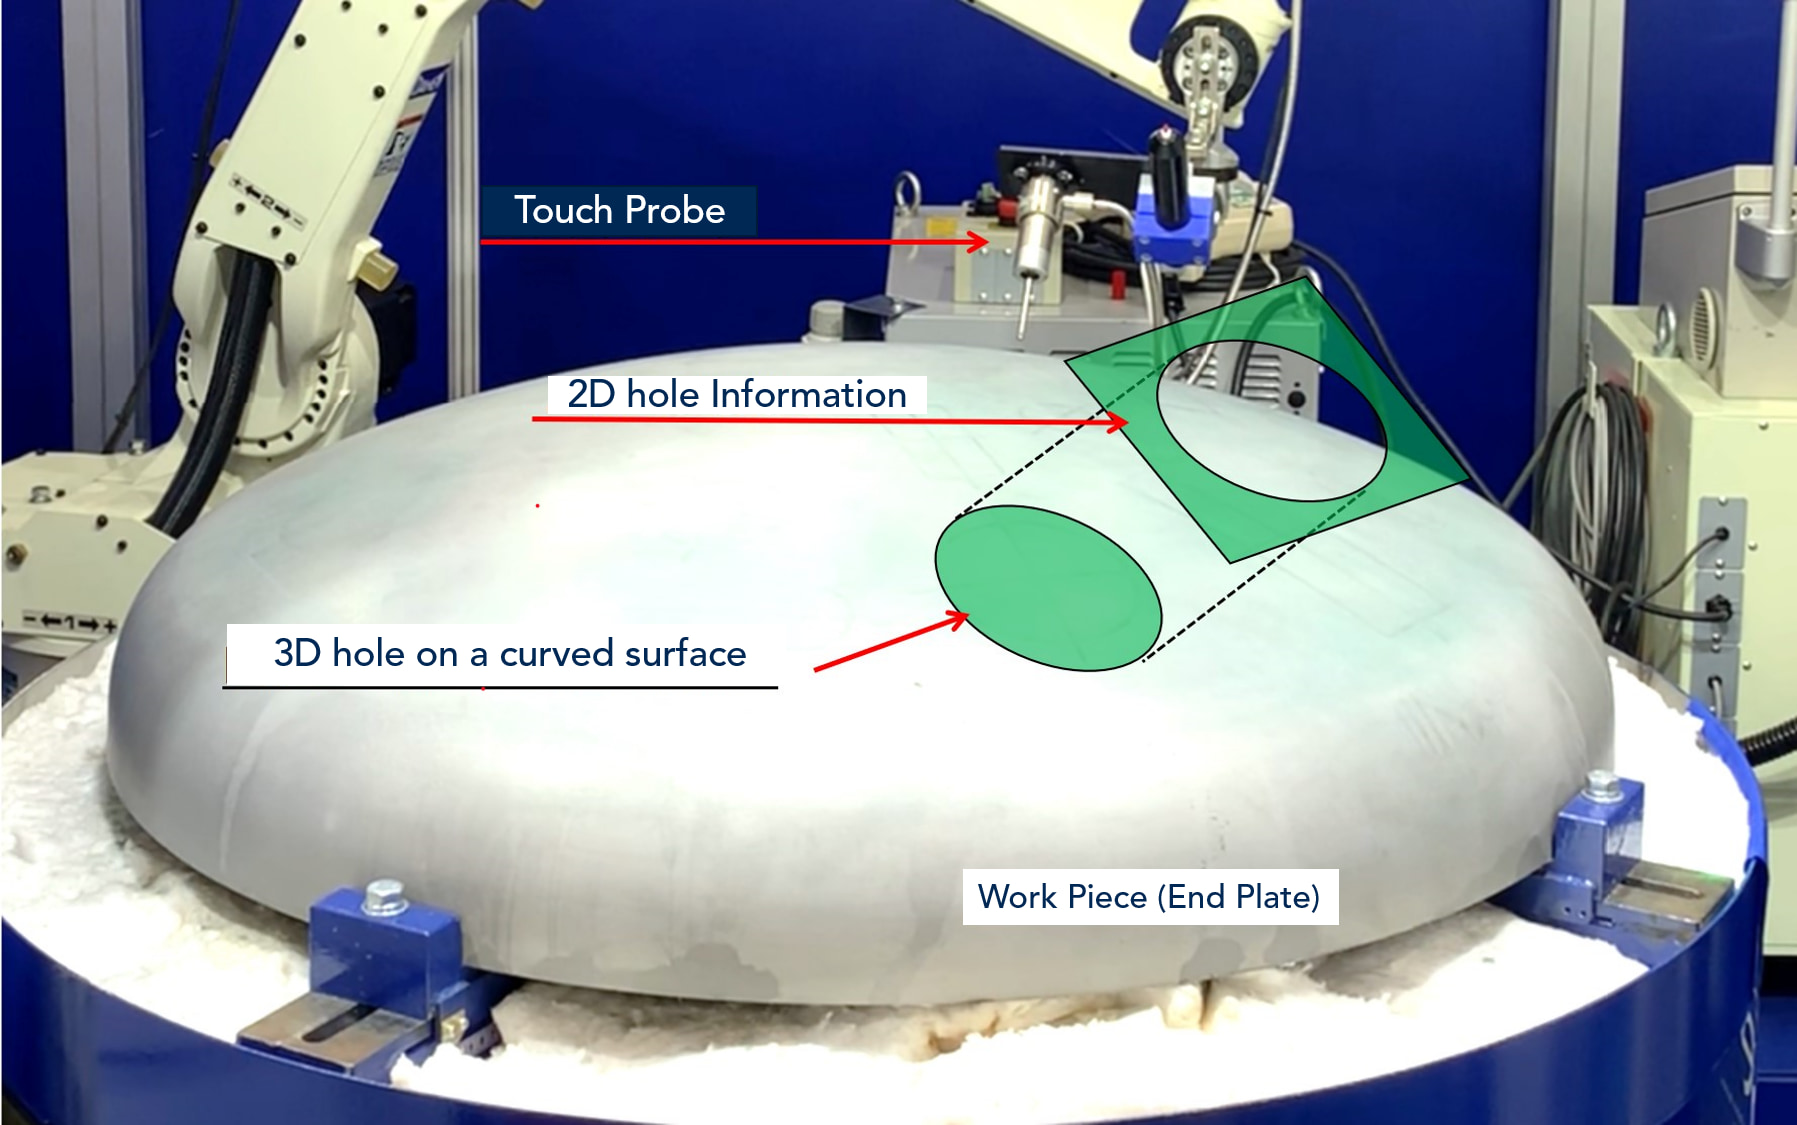
Con tan solo introducir datos dimensionales en 2D (planos) en el panel de control, la máquina puede realizar operaciones de marcado y corte en piezas curvas.
No se requiere ningún proceso de enseñanza.
La clave reside en utilizar el robot de soldadura y la sonda táctil METROL para obtener información 3D.
Al tocar la superficie curva de la pieza de trabajo con la sonda táctil, se detectan las "coordenadas de altura" del orificio deseado.
Esto permite que la máquina cree y ejecute automáticamente un programa de mecanizado para taladrar un agujero tridimensional a partir de los datos bidimensionales de entrada del agujero de corte.
Este sistema utiliza la sonda táctil K3M.
【Vídeo de demostración】Sistema de enseñanza simplificado mediante sonda táctil
El sistema de enseñanza desarrollado por Takamaru Kogyo crea y ejecuta automáticamente un programa de operación para "perforar agujeros en la placa final" sin necesidad de ningún tipo de enseñanza.
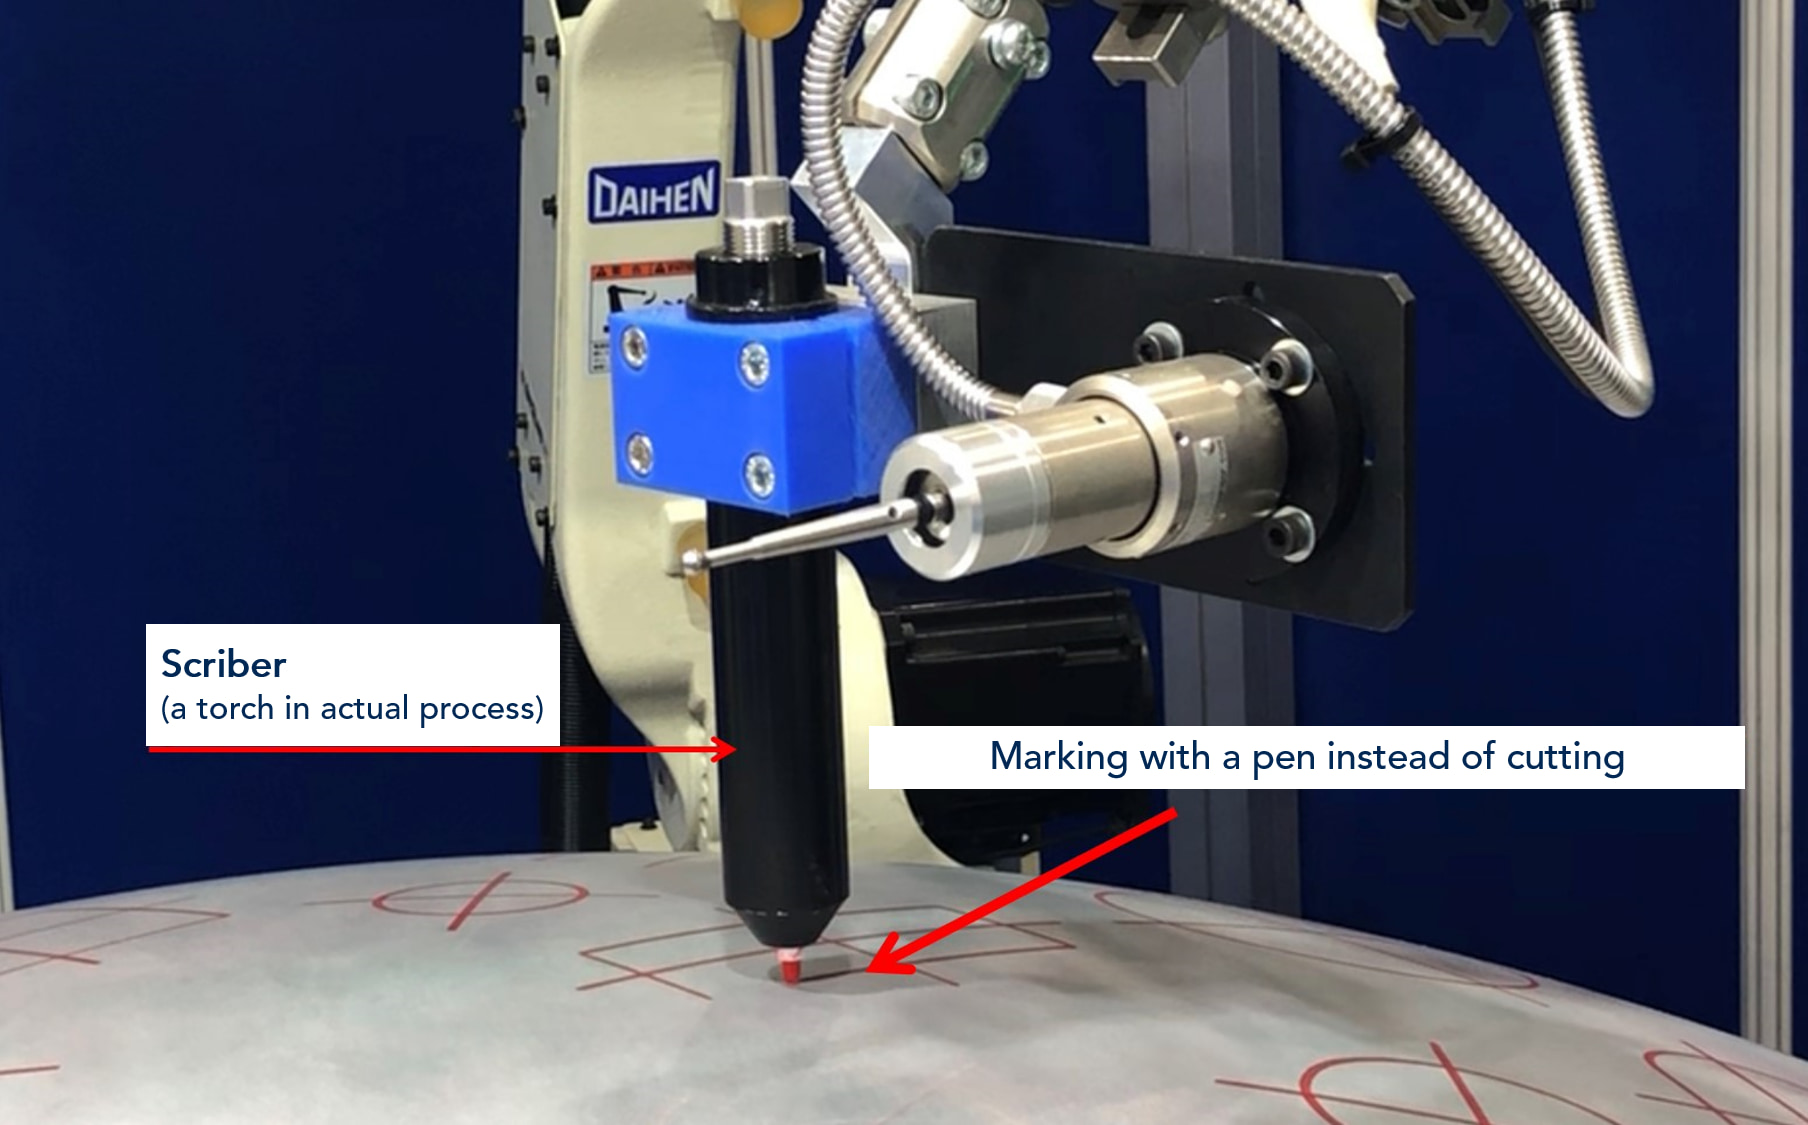
*En el vídeo, en lugar de una antorcha de plasma, se sostiene un "grabador".
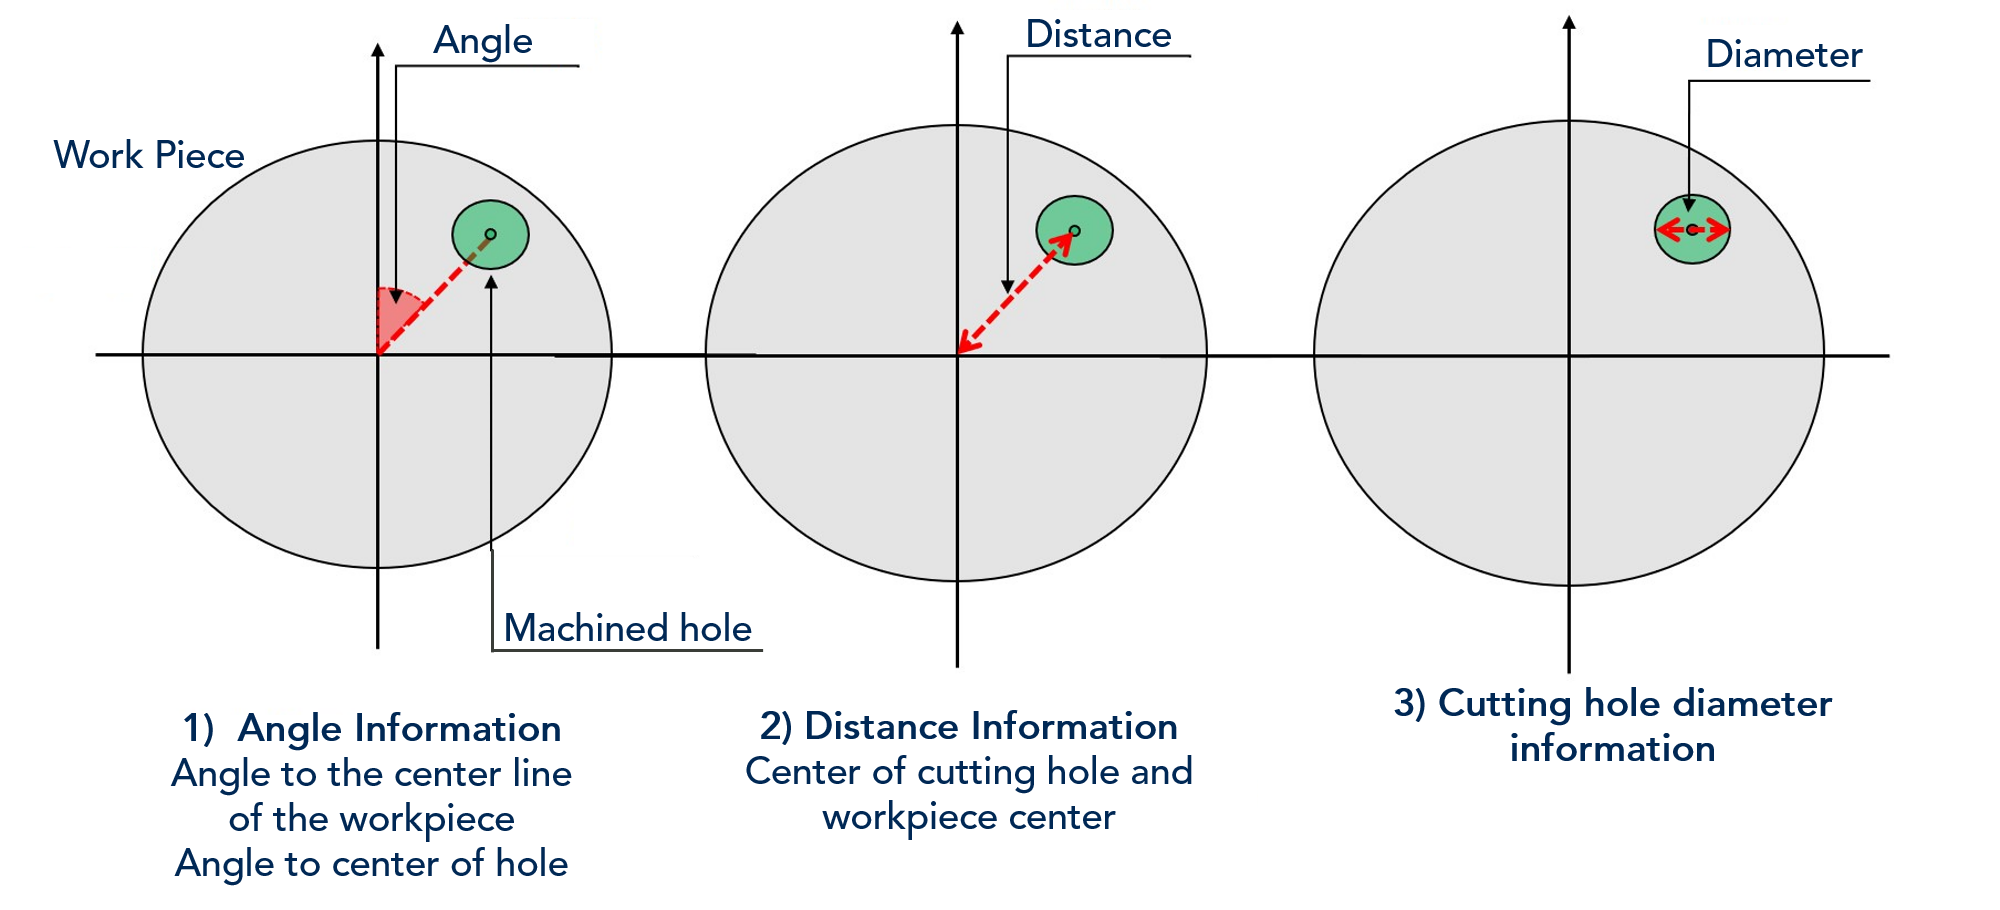
Paso 1: Introducción de la información planar del orificio mecanizado
Introduzca los datos 2D del (1) al (3) y confirme la posición de corte y el tamaño del agujero.
(1) Introduzca la información del ángulo
¿A qué ángulo con respecto al eje central de la pieza se encuentra el centro del orificio mecanizado?
(2) Introduzca la información de distancia
Distancia desde el centro de la pieza de trabajo hasta el “centro del orificio previsto”.
(3) Introduzca la información del diámetro del orificio mecanizado.
Paso 2: Adquisición de información tridimensional (altura)
Los orificios que se van a mecanizar no están en una superficie plana, sino en una superficie curva tridimensional de la pieza de trabajo.
Por lo tanto, el robot debe programarse automáticamente con datos 3D y movimiento.
En este caso, las coordenadas de altura del orificio mecanizado se obtienen detectando el contacto con la superficie curva mediante una sonda táctil.
【Comentarios en vídeo: Orden de operación】
- (Basado en la información del ángulo en el paso ) El plato giratorio rota
- El Sensor mide la altura de un objeto ⇒ El robot detecta el centro del agujero que se va a cortar.
- Utilizando un sensor, mida la altura en 5 puntos de la circunferencia por donde pasa el círculo.
- Calcula la línea central basándote en la información medida en el punto 3 y dibuja (cruza) las líneas.
- Mide la altura de una órbita circular en 9 ubicaciones con un sensor.
El proceso del 1 al 5 completa la adquisición de la información de coordenadas (altura) de un círculo plano que pasa en 3D.
Paso 3: Realizar el mecanizado de un agujero
El robot reconfigura los agujeros en forma 3D y realiza la operación.
El orificio de corte se sustituyó por una superficie curva tridimensional. (Áreas marcadas en rojo)
*En el vídeo de demostración, se utiliza un punzón en lugar de un soplete para marcar en rojo.
Consultas sobre sondas táctiles para robots
Por favor, rellene este formulario para descargar nuestros folletos y catálogos.
Productos presentados en este artículo

Sonda táctil cableada [ Serie K3S]
Sonda táctil compacta para uso en tornos automáticos y rectificadoras de superficies CNC.

Sonda táctil cableada [ Serie K3M]
Centrado de Pieza de trabajo y medición dimensional mediante montaje en robots.
