
[EDICIÓN ESPECIAL] Explicación detallada de la selección y terminología de Interruptor táctiles de posicionamiento.
Mesa de contenido
¿Qué es un Interruptor táctil de posicionamiento?
El " Interruptor táctil de posicionamiento" es un sensor de contacto que emite una señal de encendido/apagado al tocar el objeto a detectar.
Sus principales aplicaciones consisten en confirmar la correcta colocación y posicionamiento de la pieza de trabajo. Si bien son similares a los interruptores de límite y los microinterruptores en su aplicación, difieren notablemente en cuanto a precisión y durabilidad. Por ello, los interruptores táctiles pueden instalarse no solo en robots, sino también en entornos adversos como las máquinas herramienta.
Sirven para determinar con precisión la posición de las herramientas y las piezas de trabajo, lo que permite un mecanizado de alta precisión y la reducción de productos defectuosos.
El método de funcionamiento, la posición a operar, el movimiento de operación y la fuerza requerida para la operación difieren según el tipo de interruptor.
Este artículo describe la estructura básica y la terminología útil para seleccionar interruptores táctiles.
[Vídeo de demostración] Ejemplos de Aplicación de interruptores táctiles de posicionamiento
En primer lugar, por favor, vea el vídeo (3 min. 20 seg.) que muestra un ejemplo de aplicación para el posicionamiento de interruptores táctiles.
El vídeo presenta un "robot de transferencia de piezas" que incorpora un interruptor táctil de posicionamiento.
El “Robot de Transferencia de Pieza de trabajo ” utiliza interruptores para realizar las siguientes operaciones:
• Sujetar la pieza de trabajo y confirmar que esté bien colocada.
• Posicionamiento de la plantilla
• Comprobar la posición de la mesa
Especificaciones de los interruptores táctiles
Formularios operativos (NO y NC)
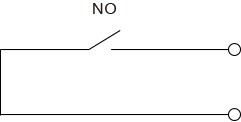
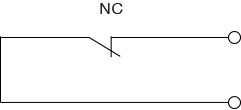
Existen dos tipos de formatos de señal que emite el contacto:
Normalmente abierto (NA) y Normalmente cerrado (NC)
《 Normalmente abierto 》
《 Normalmente cerrado 》
Rodamientos (metálicos y de bolas)
Existen dos tipos de rodamientos: metálicos y de bolas.
El tipo de rodamiento que puede seleccionar depende de la forma en que el punto de contacto se aplica a la pieza de trabajo.
《 Para aplicación táctil directa 》
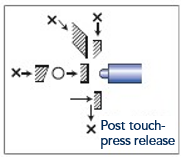
Si la pieza de trabajo que se va a detectar se puede empujar en línea recta, puede elegir entre cojinetes metálicos o de bolas.
《 Para aplicaciones táctiles angulares 》
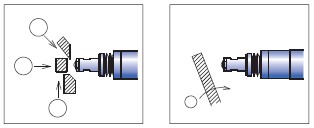
Si el eje se inclina al presionar los contactos contra él, seleccione "rodamientos de bolas".
¿Qué es un Contacto ( tipo bola y Plano )?
El "contacto" es la parte que se encuentra en la punta del interruptor y que toca la pieza de trabajo que se va a detectar.
También se le denomina "sonda de contacto".
Cuando se presionan las sondas de contacto y los contactos internos se tocan entre sí o se separan, se genera corriente y se emite una señal.
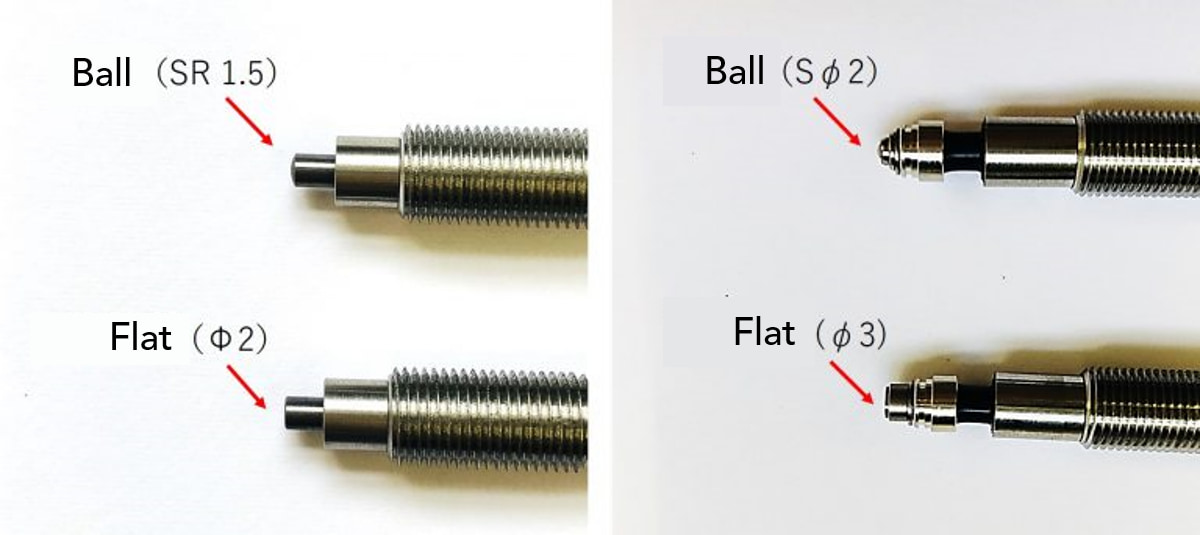
La forma de contacto se puede seleccionar aproximadamente entre " esférica " y " plana ".
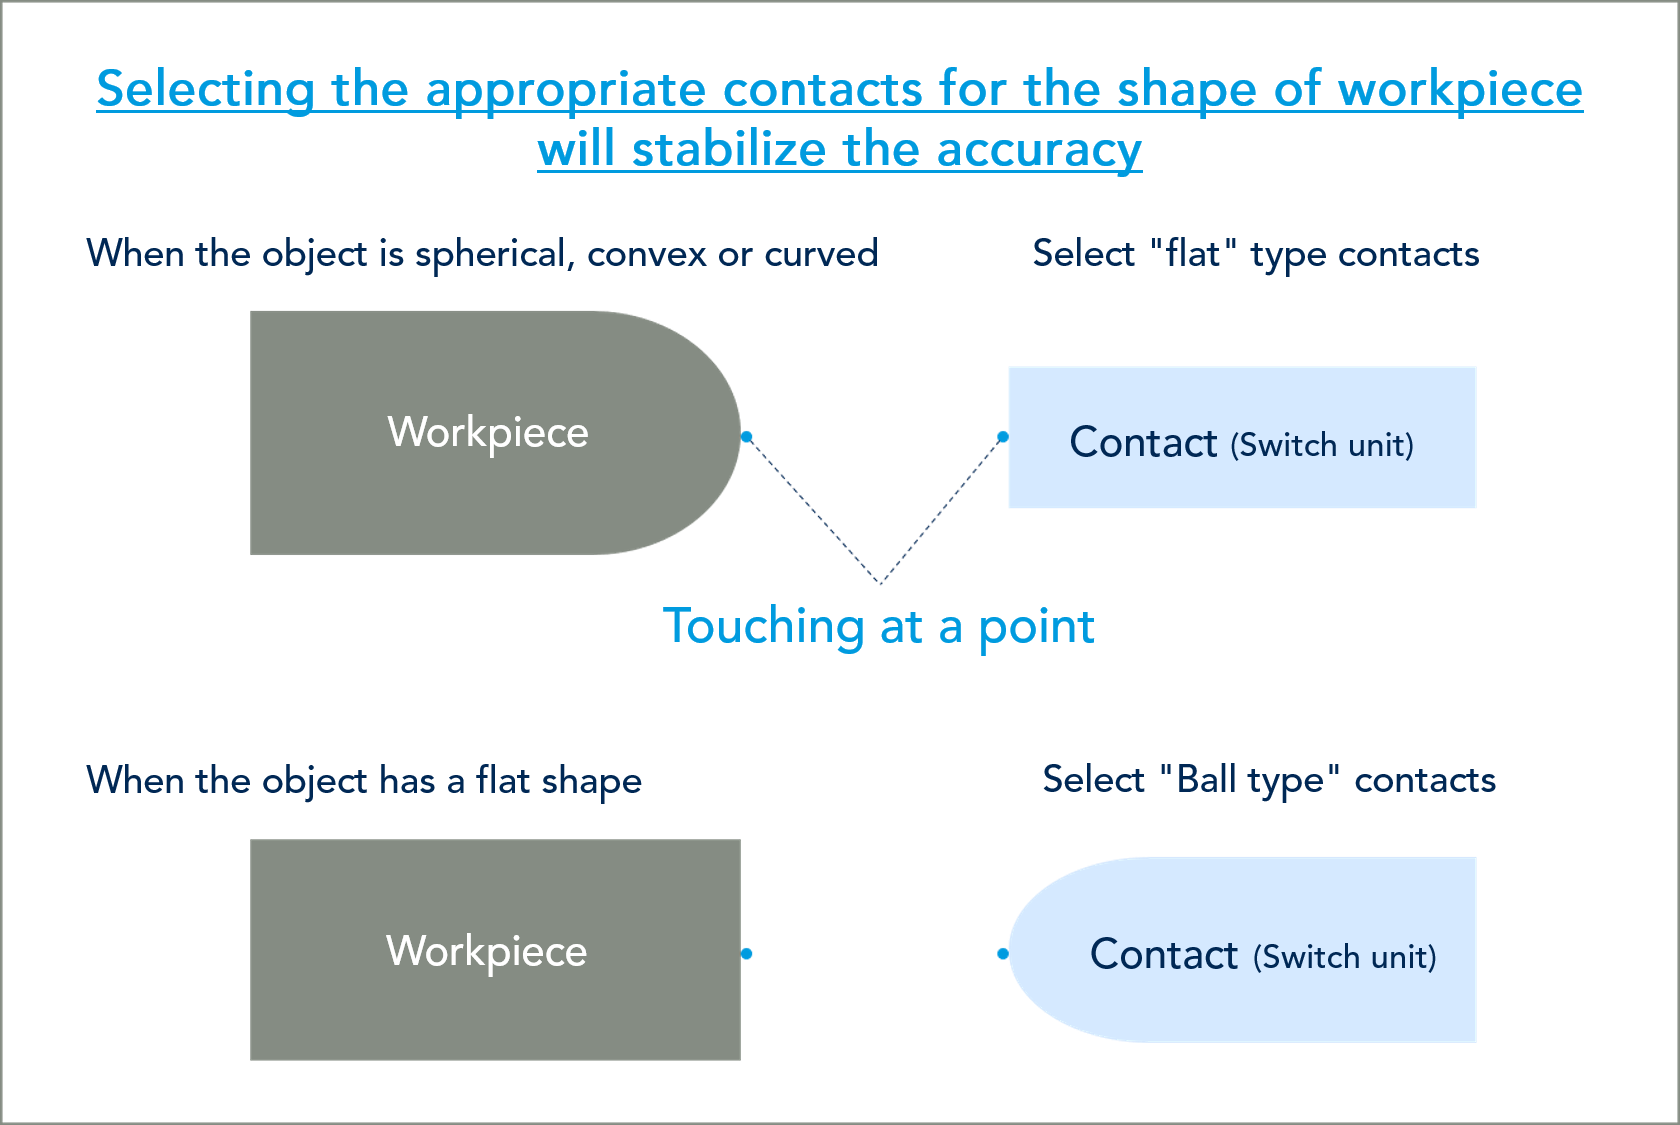
Seleccionar el adecuado para la forma de la pieza de trabajo estabilizará la precisión.
● tipo de bola:
Seleccione "Contactos de tipo bola" si el objeto tiene forma plana.
● tipo Plano :
Cuando el objeto sea esférico, convexo o curvo, seleccione contactos de tipo "plano".
¿Qué es la construcción impermeable (índice de protección IP)?
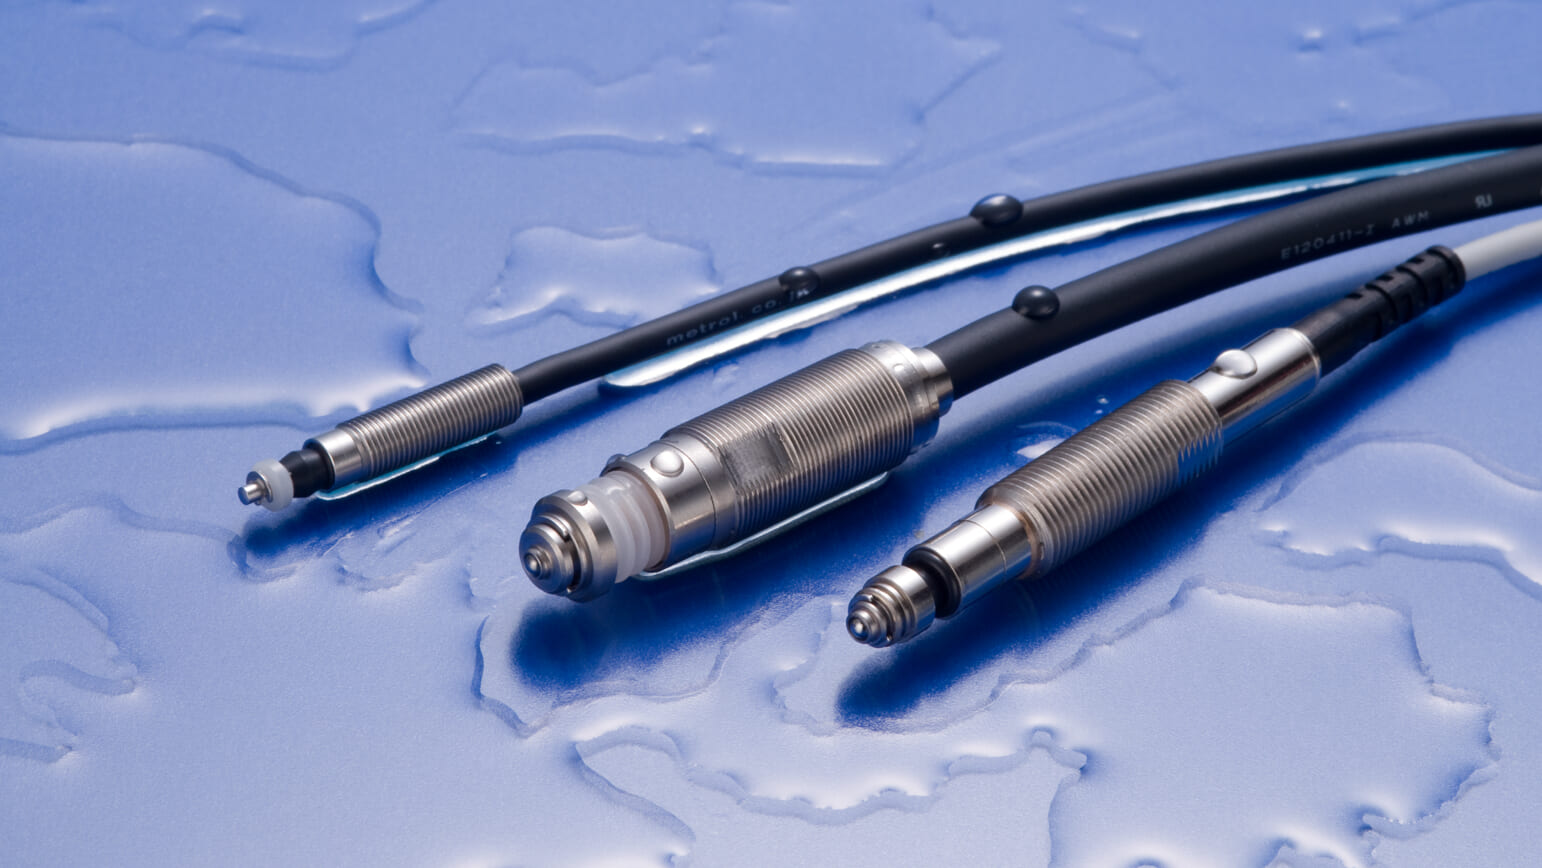
La “clasificación de protección IP” se refiere al nivel de resistencia al polvo y al agua.
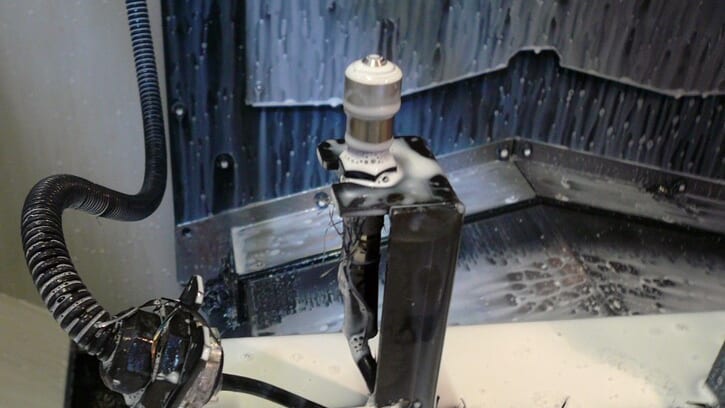
Muchos de los sensores de METROL, incluidos los interruptores táctiles de alta precisión, tienen un alto grado de impermeabilidad ( IP67). Por lo tanto, nuestros sensores pueden utilizarse en entornos adversos con salpicaduras de refrigerantes y virutas en las máquinas herramienta.
[ Glosario ] Término de Interruptor táctil
Al seleccionar un interruptor táctil de posicionamiento, debe tener en cuenta las siguientes preguntas.
- ¿Cuánto tiempo debo presionar el contacto antes de que funcione?
- ¿Cuándo se produce el cambio de señal (regreso)?
- ¿Cuánta carga se debe aplicar?
A continuación se presenta una lista de términos necesarios para la selección.
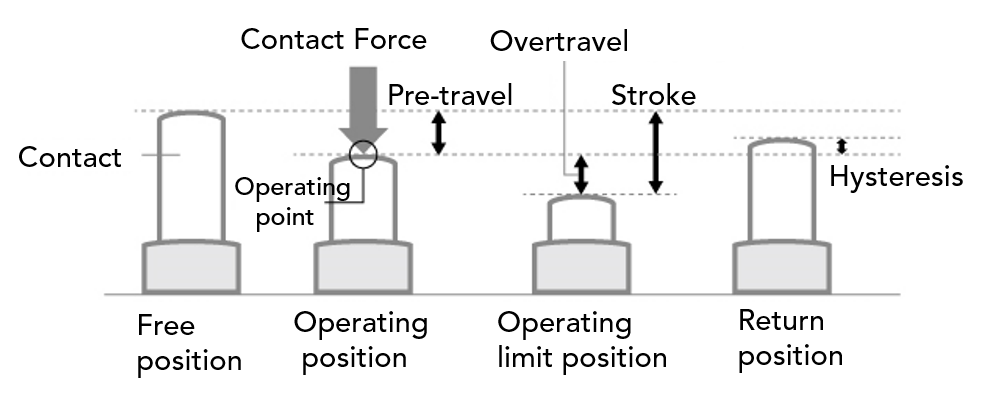
|
|
Término
|
Unidad
|
Definición
|
|
Posición
|
Posición libre |
mm |
La posición de un contacto cuando no se le aplica ninguna fuerza. |
| Posición operativa | mm | La posición en la que cambia la señal cuando se presiona la sonda de contacto. | |
| Regresar a la posición | mm | La posición donde regresa la señal conmutada | |
| Posición límite de funcionamiento | mm | La posición cuando la sonda de contacto se empuja completamente hacia afuera. | |
|
Funcionamiento
|
Carrera |
mm |
Movimiento total |
| Preparación para el viaje (PT) | mm |
Movimiento hasta el punto de operación |
|
| Sobrecarrera(OT) | mm |
Cantidad de movimiento que se puede introducir después de que se active la señal. Carrera menos recorrido previo. |
|
|
Fuerza
|
Fuerza de contacto | norte |
Fuerza necesaria para cambiar la señal |
| Fuerza de retorno | norte |
Fuerza necesaria para mover la señal desde la posición límite de funcionamiento hasta la posición de retorno (fuerza del resorte). |
|
|
Precisión
|
Repetibilidad | mm |
Diferencia en la variación posicional del punto de operación de la señal |
| Histéresis | mm | La diferencia de distancia desde el punto de operación del sensor hasta el punto de retorno de la señal. | |
| Deriva térmica | mm |
El rango de variación del punto de operación de la señal debido a cambios en la temperatura ambiente. |
[TERMINOLOGÍA] Estructura de los interruptores táctiles de posicionamiento
Posición en la que cambia la señal
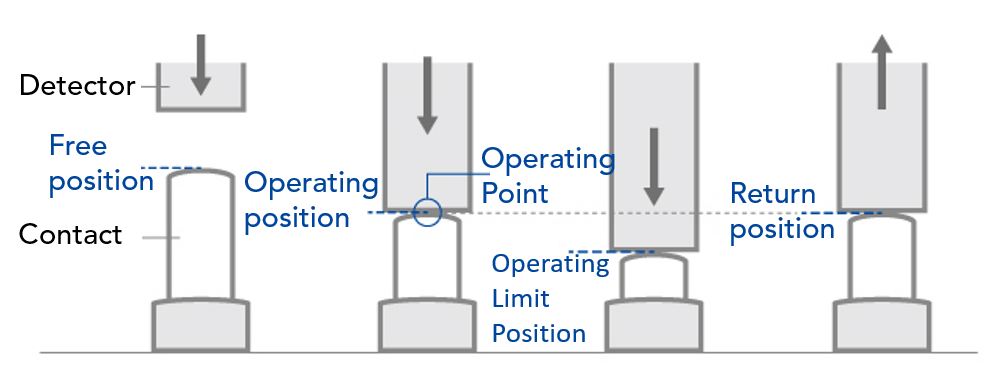
● Posición libre
La posición del contacto cuando nada toca la sonda de contacto.
● Posición operativa
La posición en la que cambia la señal cuando se presiona el contacto.
● Posición límite de Funcionamiento
La posición en la que el contacto está completamente insertado y no se puede insertar más.
● Posición de retorno
El punto en el que la señal conmutada regresa, es decir, desde la posición de funcionamiento a la posición libre.
En los sensores de METROL, la posición de funcionamiento es igual a la posición de retorno y no hay histéresis.
Funcionamiento de los interruptores táctiles
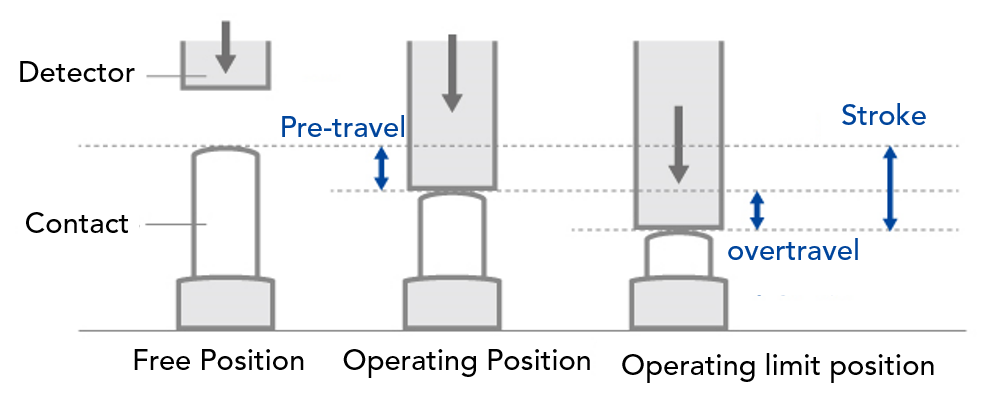
● Carrera
El Carrera" se refiere al "movimiento general".
Es la cantidad máxima (mm) que se puede empujar contra un contacto, y es la distancia recorrida desde la posición libre hasta la posición límite de operación.
● Antes del viaje
El recorrido previo es la cantidad que se empuja el contacto antes de que se active la señal.
Esta es la distancia desde la posición libre hasta el punto de operación, también conocida como holgura.
El tipo Normalmente abierto (NO) siempre tiene un recorrido previo.
Los tipos Normalmente cerrado (NC) están disponibles con o sin pre-recorrido.
Con el recorrido previo, se debe empujar la distancia total del recorrido previo hasta que se cambie la señal.
Evita reacciones erróneas debidas a vibraciones, golpes o al uso de contactos pesados.
Por otro lado, sin recorrido previo, la señal cambia inmediatamente cuando se presiona el contacto.
Dado que la cantidad de empuje hacia adentro es mínima, se puede reducir la fuerza aplicada al objeto sensor.
● Sobrecarrera
Esta es la cantidad de empuje adicional desde el punto donde cambia la señal.
Es la distancia desde el golpe menos el recorrido previo.
Cuanto mayor sea el recorrido adicional, menor será la probabilidad de que el objeto a detectar rompa el sensor.
Algunos sensores están equipados con una "señal de sobrecarrera".
Una "señal de sobrecarrera" es una señal que impide que el contacto se introduzca demasiado.
Fuerza que acciona el Interruptor táctil
● Fuerza de contacto
Esta es la fuerza necesaria para empujar el contacto a la posición donde se conmuta la señal (unidad: N).
La fuerza de contacto aumenta en función de la cantidad de empuje ejercido por el contacto.
Al utilizar un contacto grueso, preste atención a los siguientes puntos.
• Cuando se utiliza el montaje vertical en posición horizontal:
La fuerza de contacto aumenta debido al peso de la parte móvil.
• Cuando se utiliza un montaje horizontal en posición vertical:
La fuerza de contacto se reduce debido al peso de la pieza móvil. Por favor, tenga cuidado con los fallos de devolución.
● Fuerza de retorno
Esta es la fuerza necesaria para mover el interruptor desde la posición límite de funcionamiento hasta la posición de retorno.
En el caso de nuestros interruptores táctiles de posicionamiento, no es necesario aplicar ninguna fuerza, ya que el interruptor regresa a su posición original por la fuerza del resorte interno .
[Terminología explicada] Precisión de los interruptores táctiles
Repetibilidad
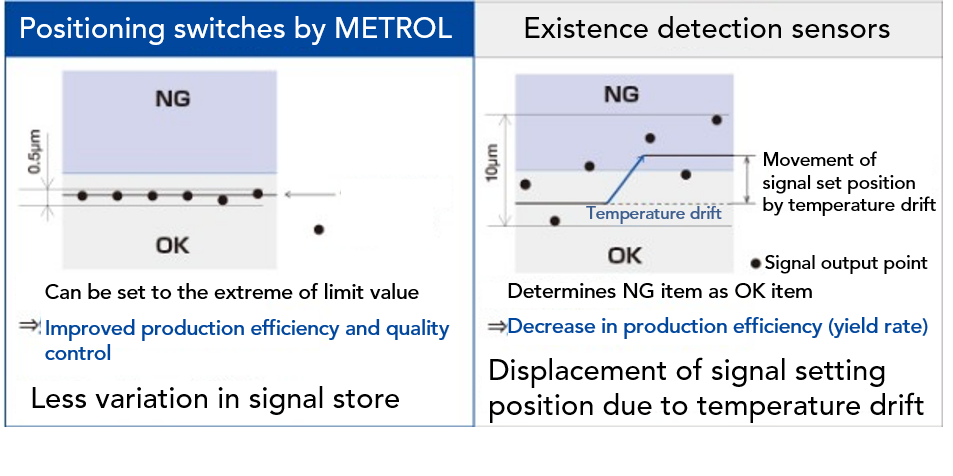
La diferencia en la variación del punto de operación de la señal.
La diferencia entre los valores máximo y mínimo se indica mediante un rango (R) basado en la variación de la posición de operación cuando la pieza de trabajo de detección se coloca perpendicular al contacto y se presiona 30 veces consecutivas. (Nuestra definición)
Los interruptores táctiles de posicionamiento de METROL ofrecen una alta repetibilidad y una pequeña variación en el punto de funcionamiento de la señal, lo que permite el reconocimiento OK/ NG de objetos con tolerancias estrechas.
Diferencia/ Histéresis
La diferencia de distancia entre la posición de operación y la posición de retorno.
Los sensores de contacto de METROL no presentan histéresis.
En otras palabras, la posición de movimiento y la posición de retorno son iguales. La ausencia de histéresis permite detectar movimientos finos de la pieza.
Por otro lado, los sensores eléctricos (interruptores de límite, microinterruptores, sensores de proximidad, sensores ópticos, etc.) presentan ciertas diferencias. El interior de la zona de histéresis es una zona muerta que no se puede detectar, lo que la hace inadecuada para detectar movimientos mínimos de la pieza.
El desplazamiento entre la posición de funcionamiento y la posición de retorno puede deberse a la deflexión del soporte (el pilar que sujeta el sensor) a causa de la fuerza de contacto, además del propio interruptor.
Para el tipo con gran fuerza de contacto, preste atención a la rigidez del soporte.
Deriva de Temperatura
Cuando cambia la temperatura del sensor, los componentes internos se expanden y se contraen, lo que provoca un cambio en el punto de funcionamiento.
Los interruptores táctiles de posicionamiento METROL no presentan deriva térmica.
Al no utilizar componentes electrónicos, tiene una estructura simple sin fuente de calor.
Los sensores que utilizan amplificadores experimentarán una deriva de temperatura.
Gracias por su atención a lo anterior, una explicación de la estructura básica de los interruptores táctiles de posicionamiento y la terminología que puede utilizar al seleccionar los sensores adecuados a sus necesidades.
